
Digi 국내 정식 공급 파트너
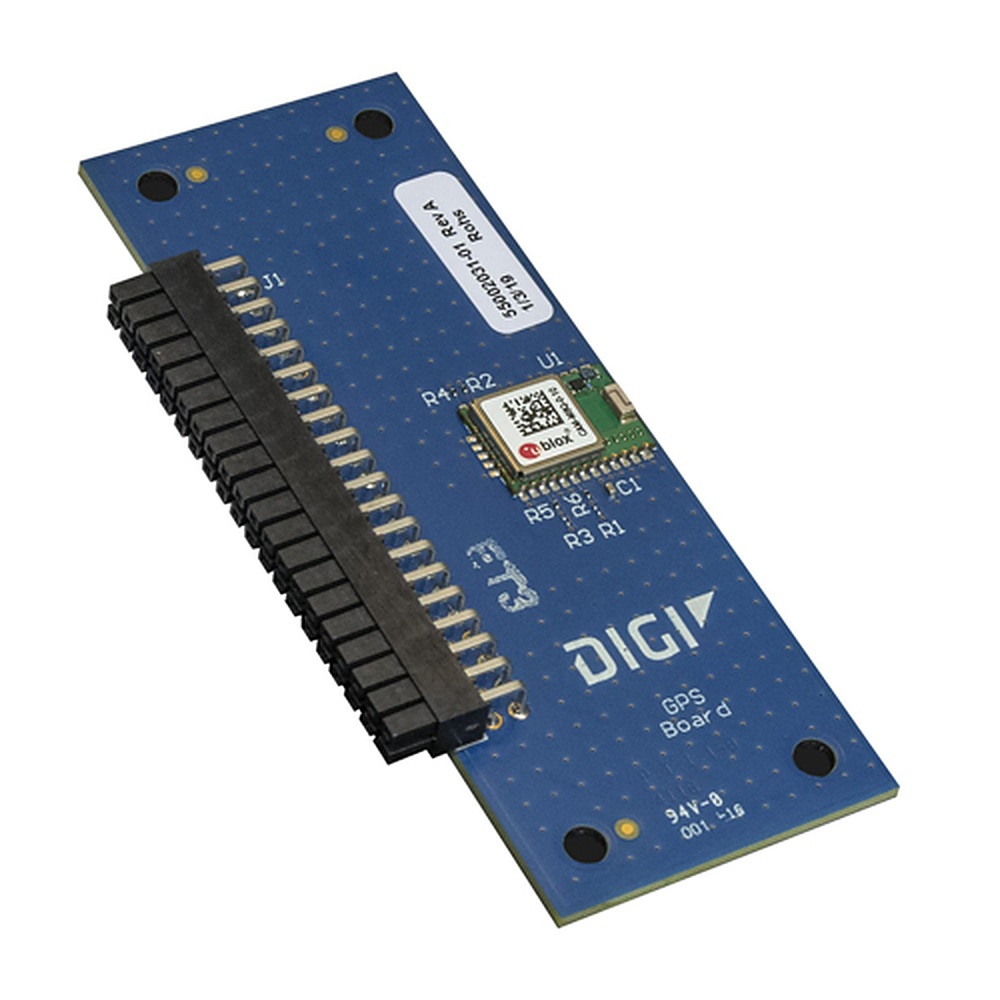
Digi XBIB-C-GPS는 u-blox CAM-M8 GPS 수신기를 탑재해 XBIB-C 개발 보드의 40핀 헤더에 장착하는 XBee GPS 확장 보드(GPS Daughter Board)입니다. MicroPython을 지원하는 XBee 시제품에 위치 정보 기능을 추가합니다.
UART 출력은 기본으로 켜져 있어 9600 baud 속도로 1초마다 측정값을 호스트의 보조 UART에 전달합니다. I2C는 슬레이브 방식이며 SCL 최대 400 kHz로, 호스트가 필요할 때 데이터를 조회합니다. 회로도와 거버 파일까지 참조 설계로 갖춘 이 확장 보드는 (주)테솔이 국내에 공식 공급합니다.
특징
위치 수신 기능을 추가하는
확장 구성
| 핵심 특징 | 현장에서 달라지는 점 |
|---|---|
| u-blox CAM-M8 수신기 | GPS 수신기를 보드에 이미 탑재했으므로 위치 기능을 시험하려고 수신 모듈을 따로 배선하지 않습니다. |
| MicroPython 라이브러리 | GPS 연동 코드 예제가 갖춰져 있어 위치 값을 읽는 첫 스크립트를 짧은 시간에 작성합니다. |
| 40핀 헤더 결합 | XBIB-C의 헤더에 그대로 장착하므로 기존 개발 보드 구성을 유지한 채 기능만 추가합니다. |
| 참조 설계 | 회로도, 거버 파일, 코드를 함께 받으므로 양산 보드 설계의 출발점으로 활용합니다. |
| I2C와 UART 이중 인터페이스 | 호스트 프로그램 구조에 맞춰 조회형(I2C)과 주기 수신형(UART) 가운데 선택할 수 있습니다. |
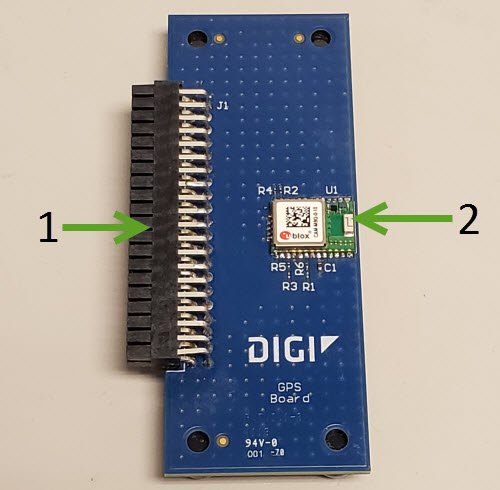
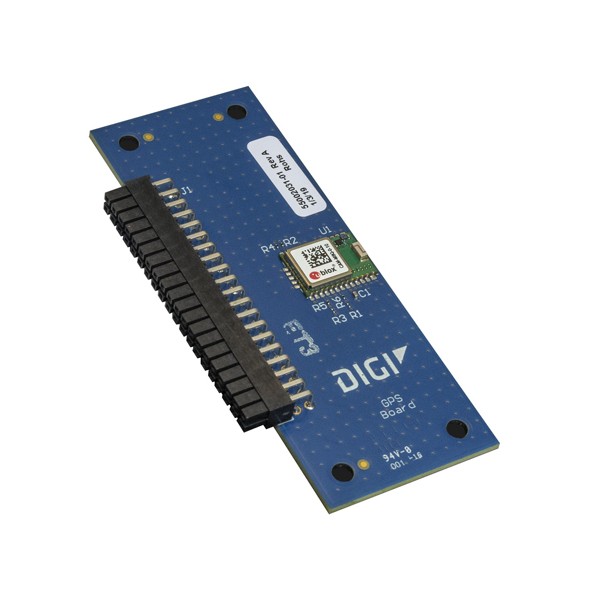
GPS 확장 보드의 커넥터와 GPS 모듈 위치 표시
인터페이스
I2C와 UART
연결 방식
I2C 경로에서 GPS 모듈은 슬레이브로 동작하고 SCL과 SDA 신호가 40핀 헤더로 나오므로, 호스트가 데이터를 요청할 때만 값을 읽습니다. UART 경로는 기본 활성이며 RX와 TX 신호가 같은 헤더로 나오고, 측정값을 1초 주기로 9600 baud 속도로 호스트의 보조 UART에 전달합니다.
호스트 구조에 맞춘 연결 경로 선택
호스트가 위치를 필요한 순간에만 읽는 구조라면 I2C 조회가 적합하고, 매초 들어오는 값을 연속 기록하는 구조라면 UART 수신이 적합합니다. 두 경우 모두 호스트 역할을 하는 XBee가 MicroPython을 지원해야 합니다.
장착 방법
40핀 헤더
결합과 설치 방향
- 40핀 헤더를 XBIB-C의 헤더에 맞춥니다.
- 커넥터의 위아래를 번갈아 눌러 천천히 균일한 압력으로 끼웁니다. 무리하게 끼우거나 빼면 핀이 휩니다.
- 기판을 수평으로 놓고 GPS 모듈이 하늘을 향하게 설치합니다.
사용 방법
XBIB-C-GPS 확장 보드
MicroPython GPS 데모 실행
XBIB-C-GPS는 XBIB-C의 40핀 헤더에 얹어 쓰며, 호스트 보드의 보조 UART나 I2C 선으로 XBee와 통신합니다. Digi의 xbee-micropython 저장소에 있는 GPS 예제로 NMEA 데이터를 읽어 볼 수 있습니다.
| 소프트웨어·도구 | 하는 일 |
|---|---|
| xbee-micropython (GitHub) | samples/gps_uart의 main.py GPS 예제 |
| XCTU MicroPython Terminal | 예제 실행과 출력 확인 |
| XBIB-C | 40핀 헤더와 USB-C 연결을 갖춘 호스트 보드 |
처음 연결하는 순서
| 순서 | 할 일 |
|---|---|
| 1 | MicroPython을 지원하는 XBee 모듈을 XBIB-C에 꽂고, 40핀 헤더에 XBIB-C-GPS를 장착합니다. |
| 2 | XBIB-C를 USB-C로 PC에 연결하세요. |
| 3 | github.com/digidotcom/xbee-micropython 저장소를 내려받아 samples/gps_uart의 main.py를 장치의 루트 파일 시스템에 복사합니다. |
| 4 | XCTU의 MicroPython Terminal을 열고 MicroPython 프롬프트에서 Ctrl-R을 눌러 실행하세요. |
| 5 | 예제가 UART로 받은 GPS NMEA 데이터를 해석해 화면에 출력합니다. |
사양
CAM-M8 수신기와
인터페이스 사양
| 항목 | 사양 |
|---|---|
| GPS 수신기 | u-blox CAM-M8 |
| 연결 | XBIB-C 보드의 40핀 헤더 |
| 호스트 요건 | MicroPython을 지원하는 XBee |
| I2C | SCL·SDA 신호를 40핀 헤더로 출력, GPS 모듈은 슬레이브, SCL 최대 400 kHz, 호스트가 데이터를 조회 |
| UART | RX·TX 신호를 40핀 헤더로 출력, 기본 활성, 1초 주기로 측정값을 호스트 보조 UART로 전송, 9600 baud |
| 소프트웨어 | GPS 연동 코드 예제가 있는 MicroPython 라이브러리 |
| 참조 설계 | 회로도, 거버 파일, 코드 |
| 설치 방향 | 기판을 수평으로 놓고 GPS 모듈이 하늘을 향하게 설치 |
| 별매 | XBee 모듈, XBIB-C 개발 보드 |
활용 분야
위치 정보가
필요한 시제품
- IoT 위치 확인 — 장치의 위치 정보를 XBee 무선 링크로 확인합니다.
- 이동 장비 시제품 — 장비 좌표를 받아 이동 경로 기록을 시험합니다.
- 물류 추적 시제품 — 위치 데이터를 무선으로 전송하는 구성을 검증합니다.
- MicroPython 실습 — 예제 코드로 GPS 데이터를 읽는 흐름을 익힙니다.
선택 가이드
보유 장비로 고르는
GPS 확장 구성
| 이럴 때 (현장 조건·용량) | 권장 모델 | 선택 이유 |
|---|---|---|
| 개발 보드부터 필요할 때 | Digi XBIB-C (TH · SMT · MMT) | GPS 확장 보드를 얹을 40핀 헤더가 있는 USB-C 개발 보드입니다. |
| 이미 보유한 XBIB-C에 위치 기능만 더할 때 | Digi XBIB-C-GPS | u-blox CAM-M8 수신기를 탑재한 확장 보드로, 기존 XBIB-C의 40핀 헤더에 장착합니다. |
구성·옵션
XBIB-C-GPS 구성품과
별매 품목
| 구분 | 내용 |
|---|---|
| 구성품 | XBIB-C-GPS 확장 보드 |
| 별매 | XBIB-C 개발 보드, XBee 모듈 |
| 품번 | XBIB-C-GPS |
관련 제품
GPS 확장 보드와 함께 보는
XBee 개발 보드
- Digi XBIB-C XBee 3 USB-C 개발 보드 (TH · SMT · MMT)
- Digi XBIB-U XBee USB 인터페이스 보드
- 테솔 XBTB-UC XBee USB C타입 인터페이스 보드 (TH 전용)
XBIB-C-GPS를 단독으로 사용할 수 있습니까?
아닙니다. XBIB-C 개발 보드와 XBee 모듈이 있어야 동작하며, 두 품목은 확장 보드에 포함되지 않습니다.
XBIB-C-GPS에는 어떤 GPS 수신기가 들어 있습니까?
u-blox CAM-M8 수신기를 탑재했습니다. 호스트와는 I2C 또는 UART로 연결합니다.
GPS 확장 보드는 어떤 언어로 개발합니까?
MicroPython을 사용합니다. GPS 연동 코드 예제가 포함된 라이브러리가 있습니다.
설치 방향에 조건이 있습니까?
있습니다. 기판을 수평으로 놓고 GPS 모듈이 하늘을 향하게 설치하세요. 모듈이 가려지는 방향으로 두면 수신에 불리합니다.

제품 자료
FAQ 자주묻는 질문
등록된 내용이 없습니다.
Related Insights
-
Digi XBee MicroPython PyCharm IDE 플러그인 사용법
Digi XBee MicroPython PyCharm IDE 플러그인은 무료로 내려받아 코드 완성, 오류 검사, 프로젝트 탐색과 대화형 MicroPython 콘솔을 쓰는 개발 도구입니다.
2021-03-23
-
Digi XBee3 셀룰러 모듈 제조 테스트와 프로그래밍
Digi XBee3 셀룰러 모듈 양산 시 펌웨어 확인, XBMP·XCTU 오프보드·온보드 프로그래밍, 배치 테스트, 차폐 박스와 스펙트럼 분석기 안테나 테스트 방법을 소개합니다.
2024-09-05
-
Digi XBee Studio 시작하기 | 기능과 인터페이스
Digi XBee Studio는 XBee 셀룰러 모듈을 구성하고 관리하는 무료 도구입니다. Windows, Linux, macOS를 지원하며 빠른 설치, 펌웨어 업데이트, 콘솔, API 프레임 생성기를 제공합니다.
2024-07-02
-
Digi XCTU로 XBee 통신 방법(Function set) 변경
Digi XBee3 모듈의 통신 방법(Zigbee, Digi Mesh, 802.15.4)을 XCTU의 Function set에서 바꾸고 최신 펌웨어로 업데이트하는 준비물, 순서, 주의 사항을 정리했습니다.
2021-04-15
-
Digi XCTU 네트워크 매핑으로 XBee 네트워크 확인
Digi XCTU 네트워크 매핑으로 Digi XBee Zigbee 네트워크의 노드와 링크 품질을 확인하는 방법입니다. 준비물, 코디네이터와 End Device 설정, 필터, 레이아웃, 출력을 정리했습니다.
2019-10-07
-
Digi XBee3 RF 4가지 프로토콜·3가지 패키지·10가지 기능
Digi XBee3 RF 모듈의 802.15.4, Zigbee, DigiMesh, Bluetooth 프로토콜, MMT·SMT·TH 폼 팩터, 엣지 인텔리전스·TrustFence·OTA 업데이트 등 10가지 기능을 정…
2022-03-08
