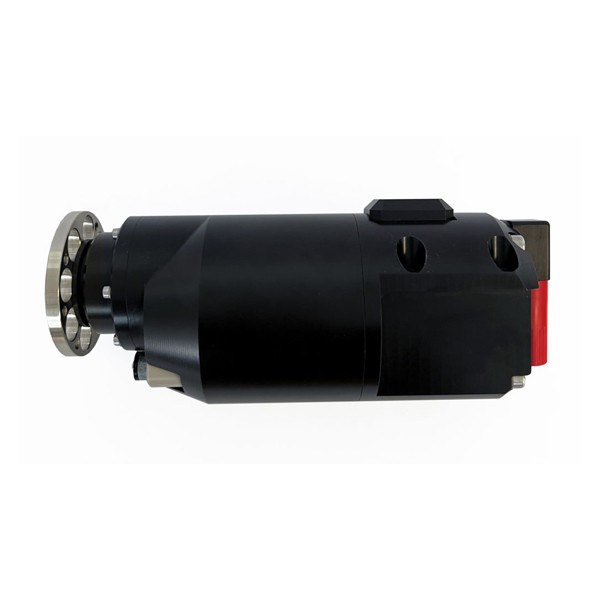
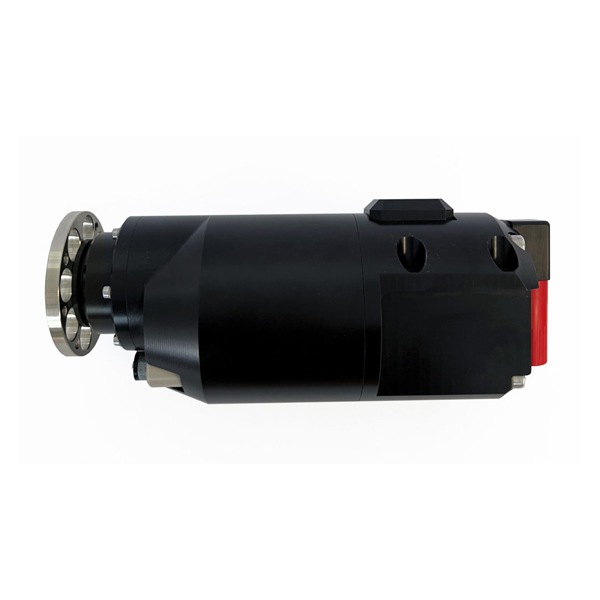

TMI-Orion Dynamics ERA는 수심 600 m에서 최대 16 N·m 토크로 회전하는 소형 수중 서보 회전 액추에이터(Subsea rotary actuator)입니다. 컨트롤러를 몸체에 내장해 외부 POD 없이 카메라와 소나의 방향 전환, ROV 매니퓰레이터 회전부 구동에 사용합니다.
360° 한 바퀴를 8초에 회전하고 실시간 위치 피드백으로 회전 각도를 확인하므로 방향 조정을 다시 시도하는 일이 줄어듭니다. 위치 명령과 속도 명령을 모두 지원하며 확장 커넥터 1개로 카메라나 추가 액추에이터를 연결합니다. 이 액추에이터는 (주)테솔이 국내에 공식 공급합니다.
특징
컨트롤러를 내장한
회전 모듈
| 핵심 특징 | 현장에서 달라지는 점 |
|---|---|
| 위치 피드백 | 속도 모드와 위치 모드 모두에서 현재 각도를 피드백하므로 목표 위치에 정확히 멈췄는지 확인합니다. |
| 내장 컨트롤러 | 제어 회로가 액추에이터 안에 있어 외부 POD와 추가 배선이 필요 없고 ROV 프레임의 설치 공간을 줄입니다. |
| 프로그램 제어 | 위치와 속도 명령을 프로그램으로 미리 정해 두면 같은 동작을 반복할 때 조종 부담이 줄어듭니다. |
| 확장 커넥터 | 커넥터 하나로 카메라나 추가 액추에이터를 연결해 장비를 늘려도 배선 경로가 단순합니다. |
| 600 m 수심 설계 | 중간 수심 ROV 작업용 수중 등급이라 별도 압력 하우징 없이 장착합니다. |
| 맞춤 사양 | 회전 속도와 토크, 수심, 커넥터 형식을 요청에 따라 조정하므로 기성 규격에 장비를 맞출 필요가 없습니다. |
제어 방식
위치 명령과
속도 명령의 구분
카메라의 방향을 정해진 각도로 돌리려면 위치 명령을, 공구를 연속으로 돌리려면 속도 명령을 선택합니다. 두 모드 모두 위치 피드백이 유지되므로 조종 소프트웨어에서 현재 각도를 읽어 화면 표시나 동작 제한에 활용합니다.
팬틸트 구성은 마운트 설계부터
ERA를 팬틸트의 회전축으로 사용할 때는 카메라와 조명의 무게 중심이 출력축에 가깝도록 마운트를 설계하세요. 수중 무게 균형이 맞아야 토크 여유를 방향 전환에 온전히 사용합니다.
맞춤 사양
표준 규격 대신
요청에 맞추는 항목
회전 속도, 토크, 수심 등급, 커넥터 형식, 기계 끝단은 요청에 따라 조정합니다. 사용할 부하의 무게와 회전 반경, 운용 수심, 연결할 장비를 미리 정리하면 구성을 빠르게 확정합니다.
사용 방법
ERA 수중 회전 액추에이터
통신 연결과 첫 회전 명령
ERA는 몸체에 내장된 컨트롤러가 RS485 하프 듀플렉스 버스(115,200 baud, 8-N-1)로 위치 명령이나 속도 명령을 받습니다. 두 제어 모드 모두 위치 피드백을 돌려주므로 조종 소프트웨어에서 현재 각도를 읽을 수 있습니다.
| 소프트웨어·도구 | 하는 일 |
|---|---|
| RS485 하프 듀플렉스 (115,200 baud, 8-N-1) | 상위 제어기와 명령·피드백 통신 |
| SubConn Micro Series MCBH8M 입력 커넥터 | 전원과 통신 입력 |
| MCBH8F 출력 커넥터 (옵션) | 카메라·센서·프로젝터·소나 또는 ELA/ERA/ERLA 연결 |
| 위치 모드 / 속도 모드 | 정해진 각도로 회전하거나 연속 회전, 두 모드 모두 위치 피드백 |
처음 연결하는 순서
| 순서 | 할 일 |
|---|---|
| 1 | ROV 제어기의 RS485 라인과 전원을 ERA의 입력 커넥터(MCBH8M)에 연결합니다. |
| 2 | 9–24 VDC 전원을 공급합니다. 동작 기준은 24 V DC(최대 40 W)입니다. |
| 3 | 상위 제어기의 통신 설정을 115,200 baud, 8-N-1로 맞추세요. |
| 4 | 카메라 방향을 정해진 각도로 돌릴 때는 위치 명령을, 공구를 연속으로 돌릴 때는 속도 명령을 보냅니다. |
| 5 | 피드백으로 돌아오는 현재 각도가 목표 위치와 맞는지 확인하세요. |
팬틸트 회전축으로 사용할 때는 카메라와 조명의 무게 중심이 출력축에 가깝도록 마운트를 설계해야 최대 16 N·m 토크를 방향 전환에 온전히 사용할 수 있습니다.
사양
ERA
상세 사양
| 항목 | 사양 |
|---|---|
| 분류 | 수중 서보 회전 액추에이터(Subsea rotary actuator) |
| 수심 등급 | 최대 600 m |
| 토크 | 최대 16 N·m |
| 회전 속도 | 360° 한 바퀴 8초 |
| 제어 | 내장 컨트롤러(외부 POD 없음) · 위치 또는 속도 명령 · 실시간 위치 피드백 |
| 확장 커넥터 | 1개 (카메라 · 센서 · 프로젝터 · 소나 연결 또는 ELA/ERA/ERLA 연결) |
| 맞춤 항목 | 회전 속도 · 토크 · 수심 · 커넥터 형식 · 기계 끝단 |
활용 분야
방향을 바꾸고
공구를 돌리는 현장
- 카메라·소나 팬틸트 — 카메라, 프로젝터, 소나의 방향을 바꿉니다.
- ROV 공구 — 매니퓰레이터 부품과 수중 공구를 회전시킵니다.
- 밸러스트 보정 — 밸러스트 보정 시스템을 구동합니다.
- 과학·환경 조사 — 해양 과학, 에너지, 양식업 현장의 장비를 구동합니다.
선택 가이드
구동 방식별로 나눈
권장 모델
| 이럴 때 (현장 조건) | 권장 모델 | 선택 이유 |
|---|---|---|
| 회전 동작만 필요할 때 | ERA | 회전 전용 구조로 내장 컨트롤러와 위치 피드백을 갖춥니다. |
| 회전과 직선 동작을 함께 쓸 때 | ERLA | 직선 추력이 더해진 모듈입니다. |
| 직선 동작이 중심일 때 | ELA | 직선 구동 전용으로 모델별 추력 차이가 있습니다. |
| 팔 관절 여러 개로 물체를 다룰 때 | EMA 5F | 5기능 전동 매니퓰레이터입니다. |
구성·옵션
기본 구성과
선택 사양
- 기본 구성 — 내장 컨트롤러, 확장 커넥터 1개, 위치 피드백
- 선택 사양 — 회전 속도, 토크, 수심, 커넥터 형식, 기계 끝단
- 주문 방식 — 사양을 정한 뒤 상담으로 주문
관련 제품
ERA와 함께 보는
같은 계열 액추에이터
- TMI-Orion Dynamics ERLA 수중 직선·회전 액추에이터 (600 m)
- TMI-Orion Dynamics ELA 수중 직선 액추에이터 (600 m)
- TMI-Orion Dynamics EMA 5F 5기능 전동 매니퓰레이터 (600 m)
JRI-TMI와 같은 회사입니까?
아닙니다. TMI-Orion Dynamics는 수중 액추에이터 브랜드이고 데이터로거의 JRI-TMI(구 TMI-Orion)와는 별개 브랜드입니다.
ERA에 외부 제어 장치가 필요합니까?
필요하지 않습니다. 컨트롤러가 내장되어 있어 위치 명령이나 속도 명령으로 바로 제어합니다.
ERA의 사양을 바꿔 주문할 수 있습니까?
네, 요청에 따라 조정합니다. 조정 대상은 회전 속도, 토크, 수심, 커넥터 형식, 기계 끝단입니다.
ERLA와 어떻게 구분해서 선택합니까?
동작 종류로 구분합니다. ERA는 회전 동작용이고, ERLA는 직선 추력을 더해 회전과 직선을 함께 구동합니다.

제품 자료
FAQ 자주묻는 질문
등록된 내용이 없습니다.
Related Insights
-
추력·토크·속도로 고르는 수중 전동 액추에이터
TMI-Orion Dynamics ELA·ERA·ERLA 액추에이터의 추력, 토크, 행정, 속도, 소비전력을 비교하고 용도별로 고르는 순서입니다. ELA 4 mm/s형과 16 mm/s형의 추력·속도 차이를 계산으로 …
2026-10-26
-
수중 전동 장비의 전압강하와 9 V 하한 계산
ROV용 전동 매니퓰레이터와 액추에이터의 최대 소비전력(40~150 W)으로 전류를 구하고, 케이블 길이·굵기에 따른 전압강하와 9 V 하한을 24 V·12 V 계통에서 계산하는 순서를 정리했습니다.
2026-10-26
-
TMI-Orion Dynamics EMA 5F 수중 전동 매니퓰레이터 암
TMI-Orion Dynamics EMA 5F는 최대 600m 수심에서 쓰는 5기능 전동 매니퓰레이터 암입니다. 도달거리 700mm, 동적 하중 16kg, EMAPilot 소프트웨어 제어를 지원합니다.
2026-09-11
-
ROV에 전동 매니퓰레이터를 달 때 무게와 부력 계산
TMI-Orion Dynamics EMA 전동 매니퓰레이터는 공기 중 16 kg, 담수 중 11 kg입니다. ROV에 달 때 늘어나는 수중 무게, 필요한 부력재, 무게중심 이동, 작업 반력을 사양서 수치로 계산하는 …
2026-10-26
-
ROV 테더 항력 계산과 길이 정하는 법
ROV 테더 항력은 F = ½ρCnd·U²로 어림하며 조류가 2배 빨라지면 4배로 늘어납니다. 횡류 항력 계수 1.2 기준 계산표, 테더 길이 산정, 중성부력 테더와 꼬임 방지 운용을 정리했습니다.
2026-10-26
