ROV 전동 매니퓰레이터 잠수 전후 점검 방법
ROV 전동 매니퓰레이터 암은 매 작업마다 잠수 전 기능 점검과 잠수 후 세척·건조·외관 점검을 하고, 그 결과를 기록으로 남겨 정기 점검의 근거로 사용합니다. 전동 암은 유압 대신 전동 액추에이터로 관절을 움직이므로 유압 오일 관리가 없지만, 바닷물과 충격에 노출되는 장비이므로 염분 세척과 커넥터·관절 점검은 생략할 수 없습니다.
아래 점검 기준은 (주)테솔이 국내에 공급하는 TMI-Orion Dynamics의 5기능 전동 암 EMA를 기준으로 설명합니다.
- 잠수 전: 전원, 통신, 관절 동작을 확인합니다.
- 잠수 후: 세척, 건조, 외관과 커넥터를 점검합니다.
- 정기 점검: 제조사 기준 주기와 사용 시간에 맞추어 실시합니다.
- 기록: 모든 점검 결과를 남겨 다음 작업의 근거로 사용합니다.
점검 기준이 되는 EMA 사양
| 항목 | EMA 사양 |
|---|---|
| 기능 | Slew, Elevation, Elbow, 조 회전, 조 개폐(5기능) |
| 작동 범위 | Slew 127°, Elevation 120°, Elbow 120°, 조 회전 연속 |
| 최대 수심 | 600 m |
| 추력 | 동적 16 kg, 정적 50 kg |
| 수중 무게 | 11 kg(담수) |
| 전원 | 9~24 VDC |
| 통신 | RS485 반이중 |
| 제어 | EMAPilot(Windows), 조이스틱, 위치 피드백 |
점검에서는 각 관절이 이 작동 범위 끝까지 움직이는지, 전원 전압이 9~24 VDC 안에 있는지, RS485 통신이 끊기지 않는지를 확인합니다. 사용 수심이 정격 600 m에 가까운 작업은 점검 항목을 더 엄격하게 적용합니다.
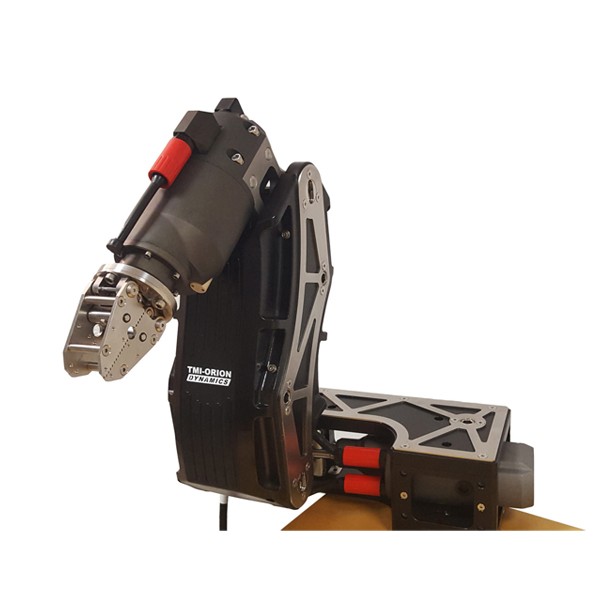
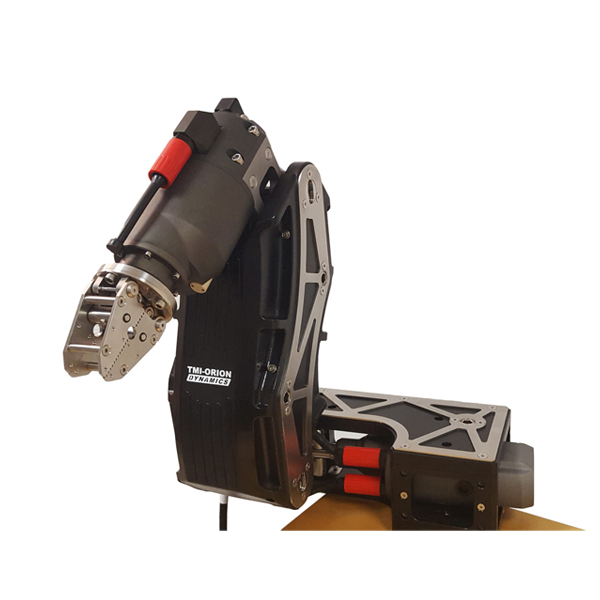
TMI-Orion Dynamics 매니퓰레이터 암
TMI-Orion Dynamics EMA 5F는 ROV용 5기능 전동 매니퓰레이터입니다. 수심 600 m, 동적 인양 16 kg · 정적 인양 50 kg, 9–24 VDC, RS485 사양을 갖췄습니다.
TMI-Orion Dynamics 제품 상세 보기잠수 전 기능 점검 항목
관절을 움직이는 점검은 갑판 위에서 실시하며, 시작 전에 주변 사람과 장비가 작동 범위 밖에 있는지 확인합니다.
- 전원 전압을 측정하여 9~24 VDC 범위 안인지 확인합니다.
- EMAPilot에서 RS485 통신이 연결되고 위치 피드백이 들어오는지 확인합니다.
- 관절마다 작동 범위 양 끝까지 천천히 움직여 걸림이나 이상음이 없는지 확인합니다.
- 조를 끝까지 열고 닫아 개폐와 회전 동작을 확인합니다.
- 커넥터 체결 상태와 케이블 피복 손상 여부를 육안으로 확인합니다.
- 작업에 맞는 조(grabber, cutting, T-bar, parallel)를 장착했는지 확인합니다.
- 애드온 커넥터에 연결한 카메라·센서가 정상 신호를 출력하는지 확인합니다.
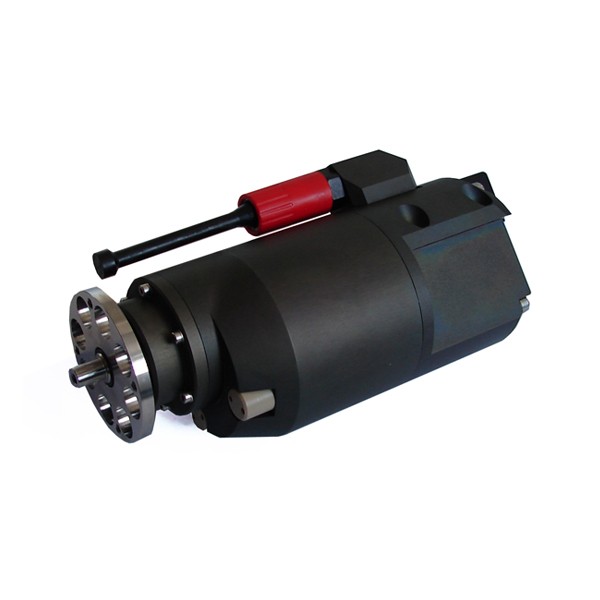
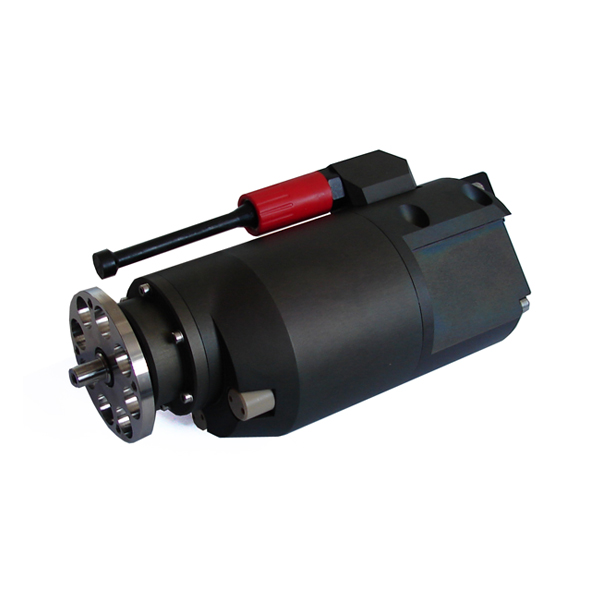
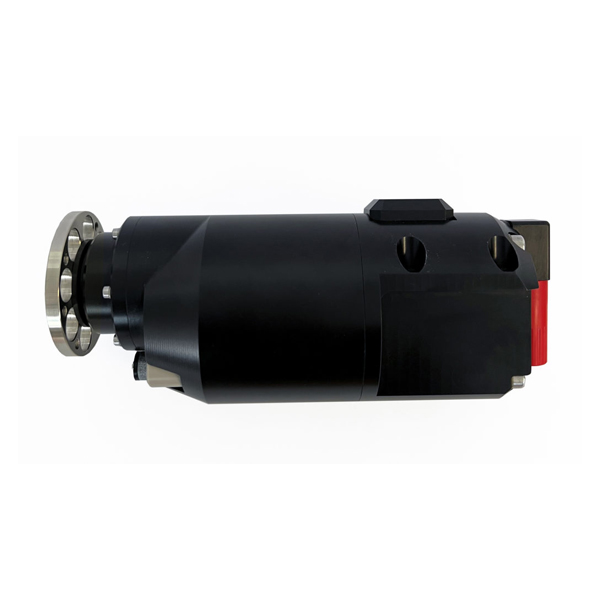
TMI-Orion Dynamics 로터리 및 리니어 액추에이터
TMI-Orion Dynamics ERLA는 직선 추력 최대 80 kg과 회전 토크 최대 16 N·m를 한 모듈에서 내는 수중 액추에이터입니다. 수심 600 m, 9–24 VDC 전원 사양입니다.
TMI-Orion Dynamics 제품 상세 보기잠수 후 세척·건조·외관 점검 순서
- 담수 세척: 조, 손목 회전부, 관절 틈에 남은 염분과 이물을 씻어 냅니다.
- 건조: 그늘에서 말리고, 커넥터 주변은 물기가 남지 않도록 닦습니다.
- 외관 점검: 긁힘, 찍힘, 부식 흔적을 사진으로 남깁니다.
- 동작 재확인: 잠수 전과 같은 범위로 한 번 더 움직입니다.
- 기록 작성: 수심, 작업 시간, 이상 내용을 남깁니다.
EMA 카탈로그에는 몸체 재질로 경질 아노다이징 알루미늄, 스테인리스, 폴리에틸렌이 제시되어 있습니다. 서로 다른 금속이 바닷물에 함께 노출되는 구조이므로, 표면 손상이 생긴 부위는 다음 작업 후에도 부식이 진행되는지 집중하여 관찰합니다.
Hoytek Demre MiniROV
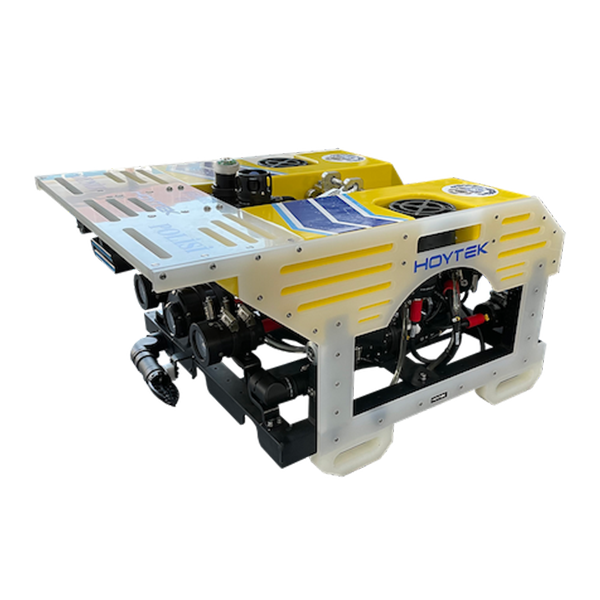
Hoytek Demre 소형 관측 ROV는 수심 300 m, 본체 40 kg, 추진기 6개의 수중 로봇입니다. 이미징 소나와 매니퓰레이터 옵션으로 수색구조와 항만 점검, 교육에 대응합니다.
Hoytek Demre MiniROV 제품 상세 보기정기 점검 주기표와 장기 보관
| 주기 | 점검 항목 |
|---|---|
| 매 작업 | 기능 점검, 세척, 외관·커넥터 점검, 기록 |
| 일정 사용 시간마다 | 관절 유격, 조 마모, 케이블·커넥터 상태 정밀 점검 |
| 장기 보관 전 | 완전 건조, 커넥터 보호캡, 보관 위치 온도 확인 |
| 장기 보관 후 | 전원·통신·전 관절 기능 점검 후 투입 |
표의 주기는 현장 운영 예시입니다. 실제 점검 주기와 소모품 교체 기준은 제조사 매뉴얼을 따릅니다.
장기 보관할 때는 완전히 말린 뒤 커넥터에 보호캡을 씌우고, 조는 닫은 자세로 두며, 직사광선과 열원을 피해 실내에 보관합니다. 보관했던 암은 바로 잠수에 투입하지 않습니다. 전원과 통신을 연결하여 전 관절을 끝까지 움직이고, 위치 피드백이 실제 자세와 일치하는지 확인한 뒤 투입합니다.
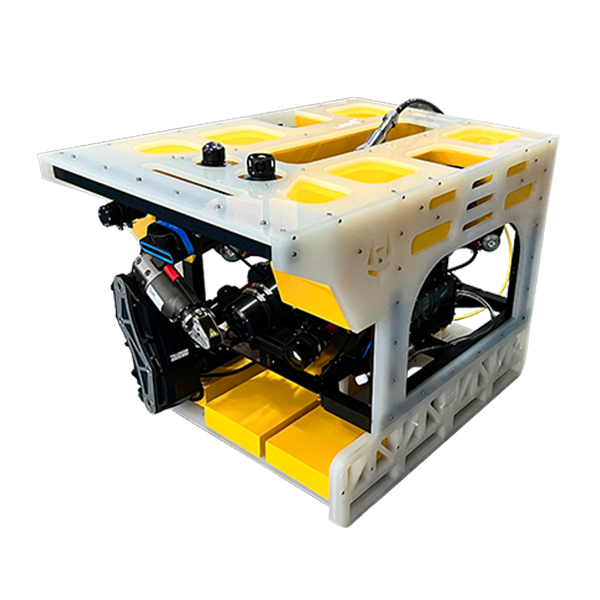
Hoytek Myra 관측급 원격조종 수중로봇(ROV)
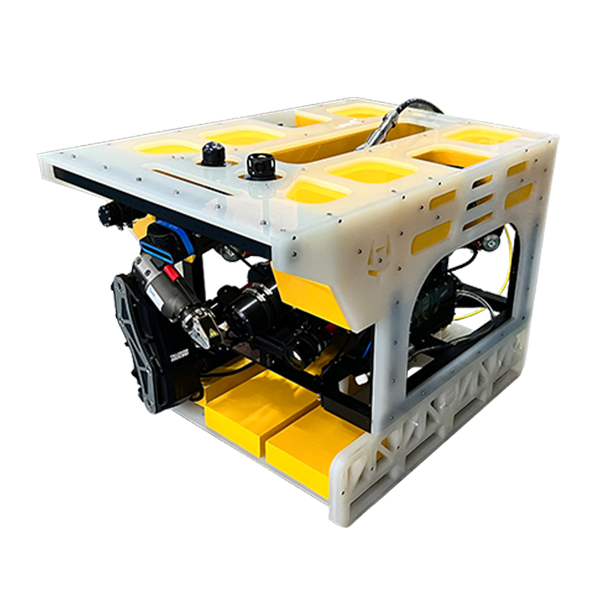
Hoytek Myra 관측급 ROV는 수심 600 m 또는 1000 m를 고르는 165 kg 수중 로봇입니다. 이미징 소나와 5기능 전동 암 옵션으로 해양 조사와 구조물 점검에 대응합니다.
Hoytek Myra 제품 상세 보기통신·전원 이상의 증상별 확인 사항
| 증상 | 확인 사항 |
|---|---|
| EMAPilot에 연결되지 않음 | RS485 배선 극성, 통신 포트 설정, ROV 쪽 통신 경로를 차례로 확인합니다. 반이중 방식이므로 다른 장치와 선로를 공유하면 충돌 여부도 확인합니다. |
| 동작이 느리거나 멈춤 | 부하 중에 전원 전압이 떨어지는지 측정합니다. 케이블이 길면 전압 강하가 커질 수 있습니다. |
| 위치 표시가 실제와 다름 | 작동 범위 끝까지 움직여 기준 위치를 다시 확인합니다. 같은 증상이 반복되면 사용을 중단하고 점검을 요청합니다. |
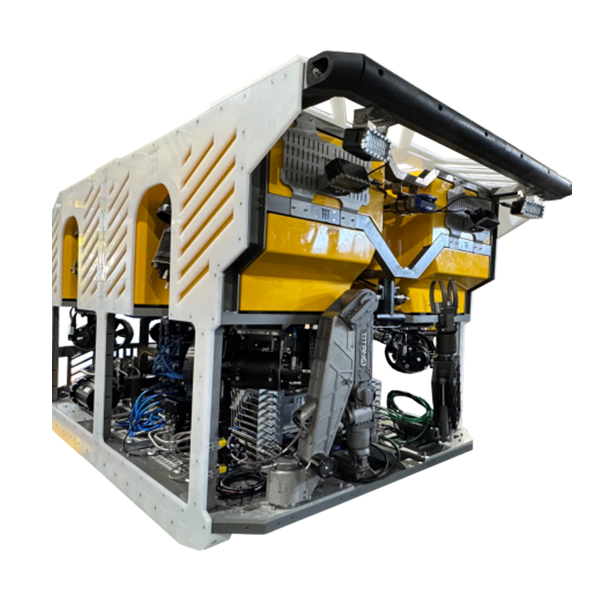
Hoytek Lyra 중작업급(Heavy Work Class) 수중로봇(ROV)
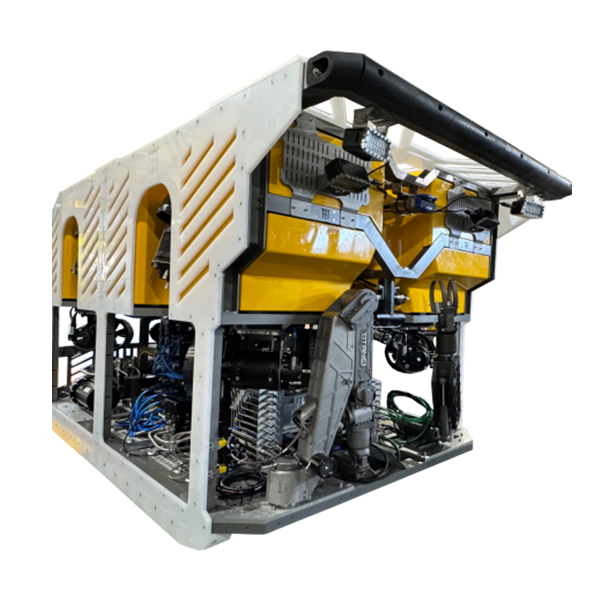
Hoytek Lyra 대형 작업급 전기식 ROV는 수심 3000 m(옵션 4000 m), 추진기 8개, 가용 하중 300 kg을 갖춘 수중 로봇입니다. 시추 지원과 해저 배관 점검 현장에 대응합니다.
Hoytek Lyra 제품 상세 보기점검 기록에 남길 항목
IMCA R 004(ROV 운용 지침)는 장비 정비와 인력 역량을 ROV 운용 안전의 한 축으로 봅니다. 정비 관리의 기초 자료가 되도록 점검 기록에는 다음 항목을 남깁니다.
- 장비 일련번호와 장착한 조 종류
- 작업 일자, 최대 수심, 잠수 시간
- 잠수 전후 점검 결과와 이상 내용
- 세척·건조·보관 조치
- 부품 교체와 수리 이력
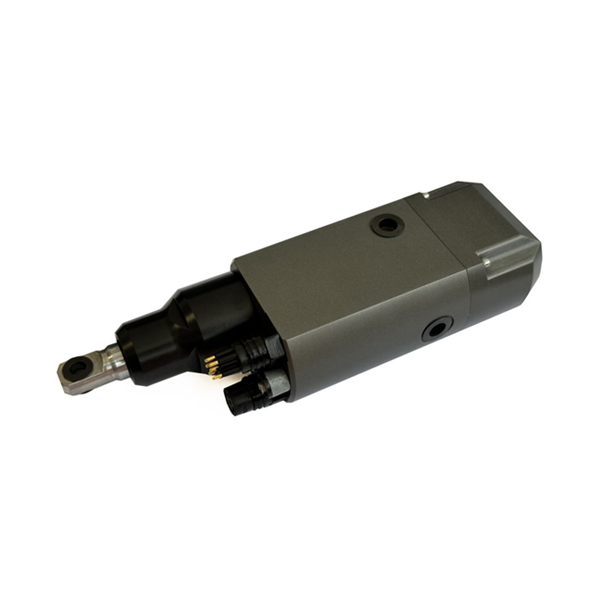
TMI-Orion Dynamics 리니어 액추에이터
TMI-Orion Dynamics ELA 수중 직선 액추에이터는 수심 600 m, 최대 추력 200 kg의 스마트 서보 구동 장치로 ROV 카메라 팬·틸트와 밸러스트 보정에 사용합니다.
TMI-Orion Dynamics 제품 상세 보기함께 볼 글
자주 묻는 질문
전동 매니퓰레이터도 정기 정비가 필요합니까?
필요합니다. 유압 오일 관리는 없지만 바닷물과 충격에 노출되는 장비이므로 세척, 외관 점검, 기능 점검은 매 작업마다 실시합니다.
잠수 후 담수 세척을 매번 해야 합니까?
매번 해야 합니다. 조와 관절 틈에 남은 염분은 부식과 동작 불량의 원인이 될 수 있으므로 작업마다 씻어 냅니다.
EMA는 어떤 전원을 사용합니까?
9~24 VDC 전원을 사용합니다. 부하 중 전압 강하까지 고려하여 ROV 전원 계통을 확인합니다.
EMA에 장착할 수 있는 조는 어떤 종류입니까?
grabber, cutting, T-bar, parallel 네 가지입니다. 잠수 전 점검에서 작업에 맞는 조를 장착했는지 확인합니다.
EMA의 최대 사용 수심은 얼마입니까?
600 m입니다. 정격 수심에 가까운 작업에서는 커넥터와 외관 점검을 더 엄격하게 실시합니다.

ROV 전동 매니퓰레이터 견적 문의
TMI-Orion Dynamics EMA, ELA, ERA의 사양 확인과 재고·납기는 (주)테솔 대표번호 031-713-5988로 문의해 주십시오.
견적 문의참고 자료
- TMI-Orion Dynamics, EMA Electrical Manipulator Arm 제품 페이지
- TMI-Orion Dynamics, Electrical Manipulator Arm 카탈로그
- IMCA, R 004 The safe and efficient operation of remotely operated vehicles, Rev. 6 (2024.2)