추력·토크·속도로 고르는 수중 전동 액추에이터
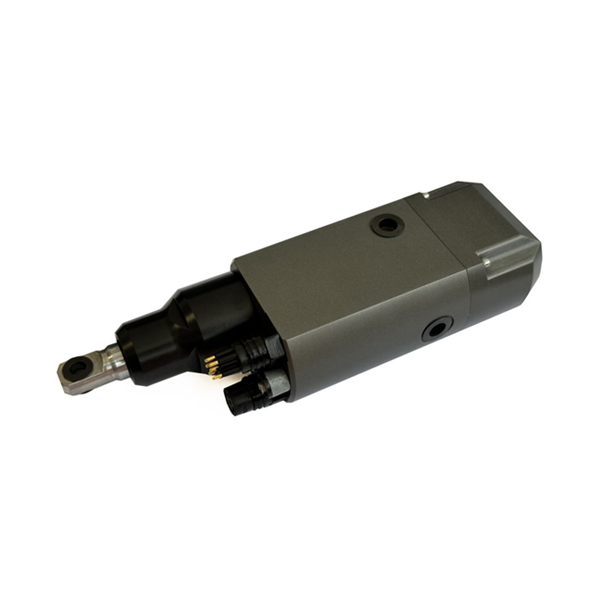
수중 로봇이 밸브를 돌리고, 센서를 밀어 내고, 카메라 방향을 바꾸는 동작은 모두 전동 액추에이터가 맡을 수 있습니다. TMI-Orion Dynamics는 직선 운동용 ELA, 회전 운동용 ERA, 둘을 합친 ERLA를 갖추고 있고 정격 수심은 모두 600 m(공기 충진형)입니다. 세 종류를 힘, 속도, 행정, 소비전력으로 나란히 놓고 용도에 맞게 고르는 순서를 정리했습니다.
| 제품 | 움직임 | 힘 | 속도 | 최대 전력 |
|---|---|---|---|---|
| ELA (4 mm/s형) | 직선, 행정 최대 85 mm | 추력 최대 200 kg | 최대 4 mm/s | 40 W |
| ELA Type 2 (16 mm/s형) | 직선, 행정 최대 85 mm | 추력 최대 100 kg | 최대 16 mm/s | 60 W |
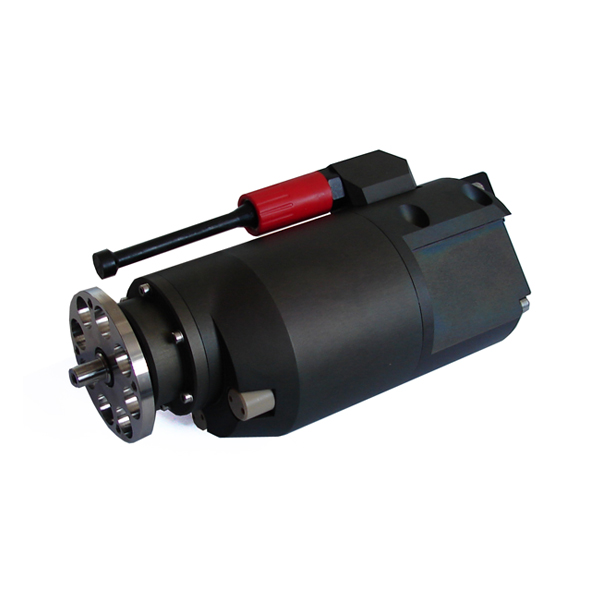
| ERLA | 회전 + 직선, 행정 최대 18 mm | 추력 최대 80 kg, 토크 16 N·m | 360° 8초 | 65 W |
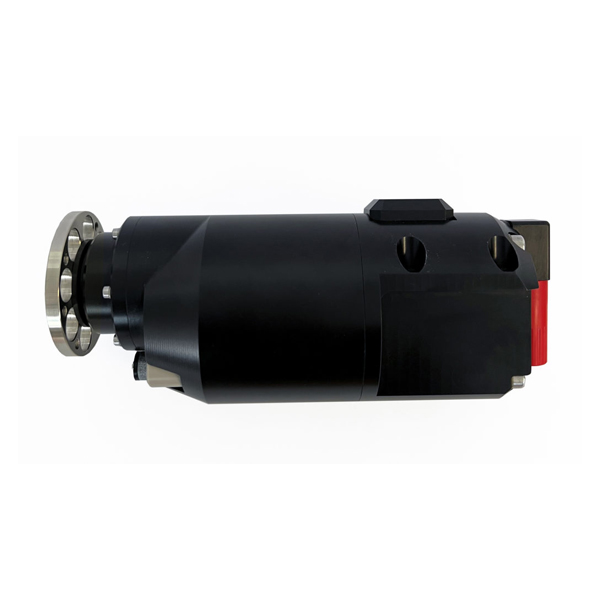
| ERA | 회전 360° | 토크 최대 16 N·m | 360° 8초 | 40 W |
표의 값은 모두 공개 사양의 24 VDC 기준이고, 입력 범위는 9~24 VDC입니다(ELA Type 2는 10~24 VDC). ELA Type 2의 16 mm/s형 추력은 200 m 수심 정격에서 나온 값입니다.
밀어야 하나요, 돌려야 하나요?
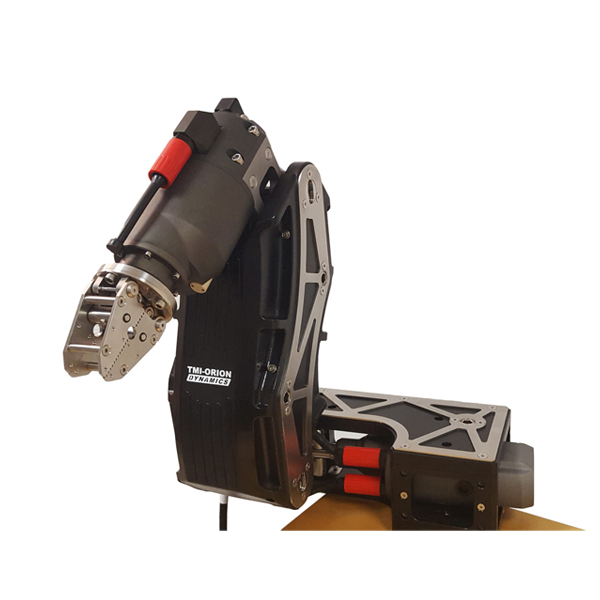
밀고 당기는 일은 ELA, 돌리는 일은 ERA, 돌리면서 밀어야 하면 ERLA입니다. TMI-Orion Dynamics 제품 페이지의 용도를 움직임별로 나눠 보면 고르기가 쉬워집니다. 카메라나 센서 방향을 바꾸는 팬·틸트, 밸브 개폐, 시료 채취 장치 작동이 대표적이고, AUV 방향타에는 ELA가 들어갑니다. 매니퓰레이터 암은 ELA 3개와 ERLA 1개로 이루어져 있어 두 종류를 함께 쓰는 예로 볼 수 있습니다.
힘과 속도, 단위부터 맞추기
직선 힘은 추력(kg), 회전 힘은 토크(N·m)로 적습니다. 속도는 직선이면 mm/s, 회전이면 360° 한 바퀴에 걸리는 시간입니다. 토크를 미는 힘으로 바꿔 보면 감이 옵니다. 반지름 0.1 m 지점에서 16 N·m라면 약 160 N, 대략 16 kgf로 미는 셈입니다. 같은 토크라도 지렛대가 길어지면 끝에서 내는 힘은 줄어드니, 레버나 핸들을 달 계획이라면 반지름부터 정하세요.
ELA는 빠를수록 추력이 줄어듭니다
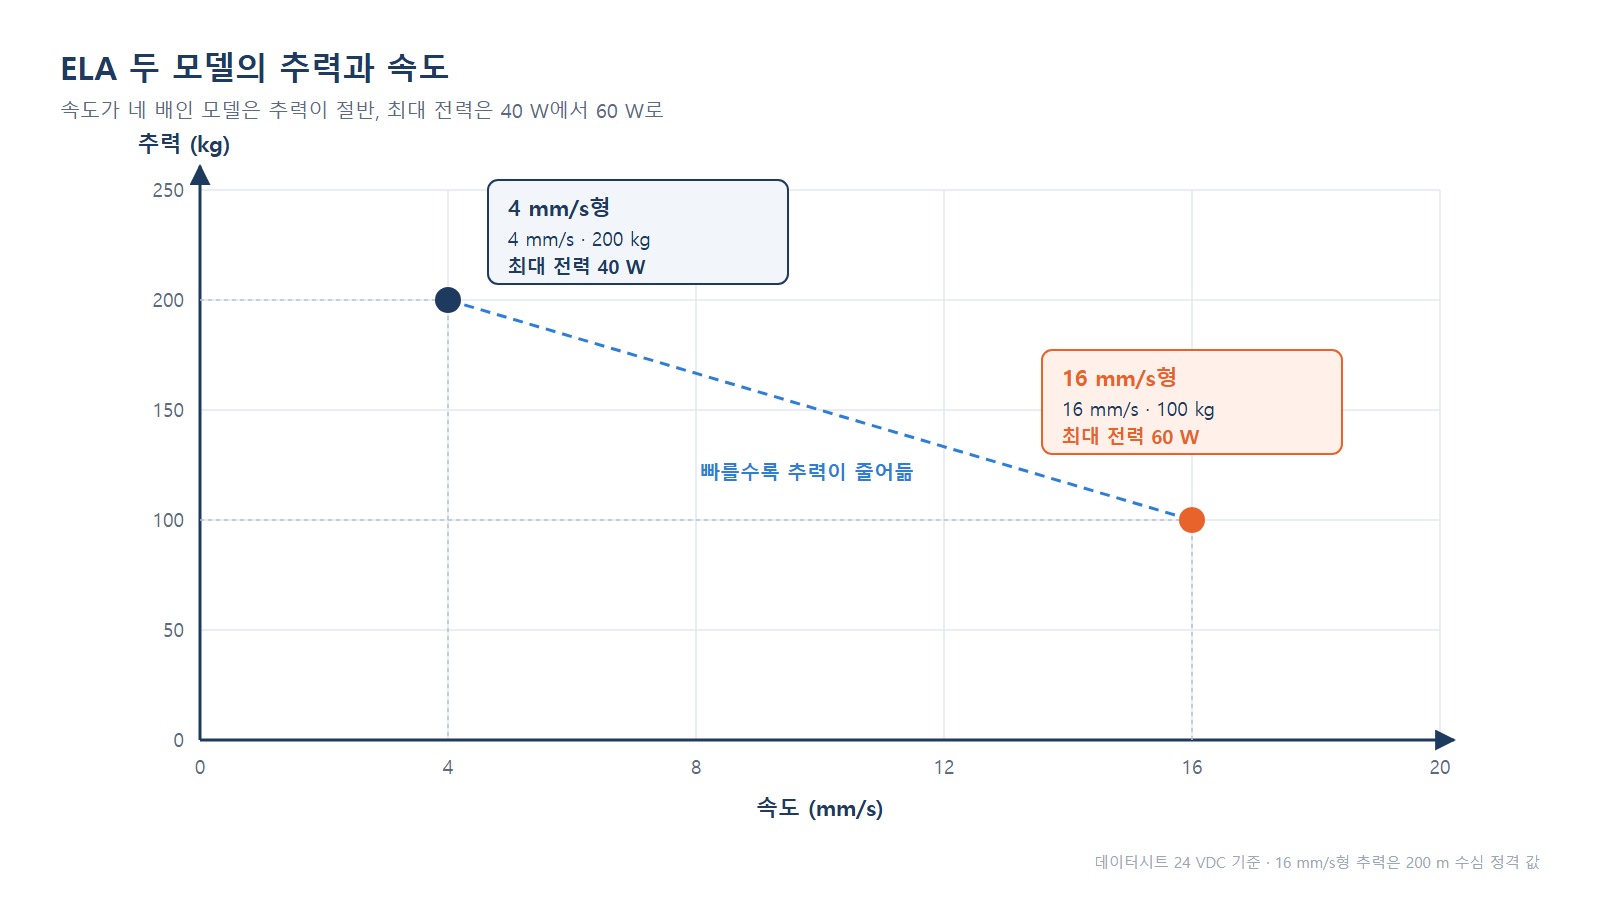
ELA Type 2는 4 mm/s형이 최대 200 kg, 16 mm/s형이 최대 100 kg입니다.
속도가 네 배인 16 mm/s형은 추력이 절반이고, 최대 소비전력은 40 W에서 60 W로 늘어납니다. 추력과 속도를 곱한 기계적 출력으로 따지면 약 7.8 W에서 약 15.7 W로 두 배가 됩니다. 빠른 모델은 힘을 줄이는 대신 출력을 키운 셈입니다.
| 모델 | 추력 | 속도 | 85 mm 이동 시간 | 기계 출력(어림) | 최대 전력 |
|---|---|---|---|---|---|
| 4 mm/s | 200 kg | 4 mm/s | 약 21초 | 약 7.8 W | 40 W |
| 16 mm/s | 100 kg | 16 mm/s | 약 5.3초 | 약 15.7 W | 60 W |
여기서 기계 출력은 최대 추력과 최대 속도를 곱한 어림값입니다. 두 값이 동시에 나오지는 않으며, 최대 전력에 대한 비율은 20~26% 수준입니다. 그래도 전원은 최대 전력인 60 W를 기준으로 잡아야 합니다. 끝까지 한 번에 움직이는 시간이 중요하다면 16 mm/s, 큰 하중을 천천히 밀어야 한다면 4 mm/s가 맞습니다.
회전 동작은 토크와 회전 시간으로
ERA는 최대 16 N·m로 360° 한 바퀴를 8초에 돕니다. 초당 45°이니 90° 개폐에는 약 2초, 180°에는 4초가 걸립니다. 수중 밸브를 돌릴 계획이라면 액추에이터를 고르기 전에 밸브 사양의 개폐 토크를 16 N·m와 먼저 비교해 보세요.
- 위치 피드백: 홀 센서로 0.2° 단위까지 읽습니다. 0.2°는 반지름 100 mm 지점에서 약 0.35 mm입니다. 엔코더 피드백은 옵션입니다.
- ERLA: 직선 행정이 18 mm로 짧은 대신 회전과 80 kg 추력을 한 몸체에서 냅니다. 조(jaw)를 여닫으면서 동시에 돌리는 동작처럼, 짧게 밀고 돌리는 용도에 맞습니다.
내부 상태까지 읽어야 할까요?
온도와 습도 같은 내부 상태까지 봐야 한다면 ELA Type 2, 위치만 알면 된다면 기본형으로 충분합니다. ELA Type 2는 모터 온도와 내부 습도·온도·압력을 텔레메트리로, 위치·토크·전원 상태를 피드백으로 돌려주고 온도 경보도 설정할 수 있습니다. 제어는 모든 제품이 RS485 반이중(115,200 baud, 8-N-1)입니다. SubConn MCBH8M·MCBH8F 커넥터로 다른 액추에이터와 이어 붙일 수 있고, 조작은 Windows용 Actuator Commander 소프트웨어로 합니다. EMA 5F 암에는 ELA Type 1만 호환됩니다.
고르는 순서 정리
움직임, 힘, 속도, 행정, 전원, 통신 순으로 하나씩 정해 나가면 후보가 금방 좁혀집니다.
- 움직임의 종류를 정합니다(직선, 회전, 회전과 직선).
- 필요한 힘을 구하고, 사내 기준의 안전율을 곱합니다.
- 움직이는 시간을 정해 속도를 고릅니다(ELA는 4 mm/s형 또는 16 mm/s형).
- 행정이나 회전 각도가 모자라지 않는지 봅니다.
- 최대 전력의 합과 입력 전압 범위가 전원과 맞는지 확인합니다.
- 상태 읽기가 필요하면 ELA Type 2, 필요 없으면 기본형을 고릅니다.
함께 볼 글
자주 묻는 질문
TMI-Orion ELA Type 1과 Type 2는 어떻게 다른가요?
Type 2에는 4 mm/s형과 16 mm/s형이 있고(각각 속도 설정 가능), 모터 온도·내부 습도·압력 같은 텔레메트리와 120 Ω 종단 설정 기능을 갖췄습니다. 입력 전압은 Type 2가 10~24 VDC, 그 밖의 제품은 9~24 VDC입니다.
ERA로 수중 밸브를 돌릴 수 있나요?
밸브의 개폐 토크가 ERA의 최대 16 N·m보다 충분히 작다면 돌릴 수 있습니다. 밸브 제조사가 제시한 토크를 먼저 확인하세요. 90° 개폐에는 최대 속도에서 약 2초가 걸립니다.
ELA 16 mm/s형 추력은 몇 m 수심 기준인가요?
200 m 수심 정격에서 최대 100 kg입니다. 4 mm/s형의 200 kg은 600 m 정격(공기 충진형)에서의 값입니다.
TMI-Orion 액추에이터 여러 대를 한 통신선에 물릴 수 있나요?
가능합니다. 모든 제품이 RS485 반이중 직렬 버스로 제어되고 입력·출력 커넥터를 갖춰 다른 TMI-Orion 액추에이터와 이어 연결할 수 있습니다. 종단과 배선은 「RS-485 배선, 종단저항과 바이어스」 글을 참고하세요.

수중 로봇에 맞는 액추에이터를 찾고 계신가요?
필요한 추력이나 토크, 동작 시간, 수심을 알려 주시면 (주)테솔 엔지니어가 ELA·ERA·ERLA 구성과 통신 설정까지 안내해 드립니다. 대표번호 031-713-5988
제품 상담하기참고 자료
- TMI-Orion Dynamics, ELA Electrical Linear Actuator Datasheet ed12
- TMI-Orion Dynamics, ELA Type 2 Datasheet ed4
- TMI-Orion Dynamics, ERLA Datasheet ed9
- TMI-Orion Dynamics, ERA Datasheet ed5