ROV 테더 항력 계산과 길이 정하는 법
ROV 테더 관리는 수면과 기체를 잇는 케이블이 조류에서 받는 힘을 따지고, 운용 중 생기는 꼬임과 처짐을 다스리는 일입니다. 테더는 전원과 통신이 지나는 통로이면서 물속에 들어가는 가장 긴 구조물입니다. 그래서 조류가 있는 현장에서는 기체가 아니라 테더가 받는 항력이 운용 한계를 정하는 경우가 많고, 테더가 길어질수록 그 경향은 더 뚜렷해집니다.
항력
테더에 걸리는 두 가지 힘
흐름을 받는 케이블에는 방향이 다른 두 힘이 생깁니다. 케이블 축을 따라 걸리는 접선 항력은 표면 마찰이라 작고, 축에 수직으로 걸리는 횡류 항력이 대부분을 차지합니다. 케이블 동역학 강의 노트는 횡류 항력 계수 Cn을 진동 없는 케이블에서 약 1.2, 진동할 때 약 3.5까지로 보고, 접선 계수는 0.01 정도로 둡니다. 계수만 놓고 봐도 횡류 쪽이 100배가 넘습니다.
여기서 진동은 와류가 일정한 주기로 떨어져 나가면서 케이블이 떠는 현상을 말합니다. 조류 속에서 팽팽한 테더가 소리를 내며 떨고 있다면 항력이 평소보다 크게 늘어 있을 수 있습니다.
계산
단위 길이당 항력, 어떻게 어림할까요?
테더가 조류에 수직으로 놓였다고 보면 단위 길이당 항력은 F = ½ρCnd·U²로 어림하고, 이 값은 조류 속도의 제곱에 비례합니다. ρ는 해수 밀도(약 1,025 kg/m³), d는 테더 지름, U는 조류 속도이고, 여기에 조류에 노출된 길이를 곱하면 테더 전체의 항력 상한이 나옵니다. 실제 테더는 곡선을 그리고 조류도 수심마다 다르니, 이 값은 보수적으로 잡은 상한이라고 보면 됩니다.
| 조류 속도 | 지름 10 mm | 지름 15.5 mm |
|---|---|---|
| 0.5 노트 | 4.1 kgf | 6.4 kgf |
| 1.0 노트 | 16.6 kgf | 25.7 kgf |
| 1.5 노트 | 37.3 kgf | 57.9 kgf |
| 2.0 노트 | 66.4 kgf | 102.9 kgf |
표는 노출 길이 100 m, Cn 1.2, 해수 밀도 1,025 kg/m³로 계산했고, 1 노트는 0.514 m/s로 환산했습니다. 15.5 mm는 TMI-Orion Dynamics S-ROV 사양서에 적힌 테더 최대 지름입니다. 아래 비례 관계를 알아 두면 표에 없는 조건도 바로 어림할 수 있습니다.
- 지름이 1.5배가 되면 항력도 1.5배가 됩니다
- 조류가 2배가 되면 항력은 4배가 됩니다
- 노출 길이가 2배가 되면 항력도 2배가 됩니다
- 진동이 생기면 Cn이 올라가 표의 값보다 커집니다
구한 값은 기체의 정격 추력과 같은 단위(kgf나 N)로 맞춰 비교하세요. 추력이 테더 항력 상한보다 작으면 조류에 기체가 끌려갑니다. 추력이 상한보다 크더라도 기체 자체가 받는 항력이 더해지니 여유를 두어야 합니다.
계산 예
안벽 점검 조건으로 계산해 보면
예를 들어 수심 12 m 안벽 하부를 점검하면서, 투입 위치에서 수평으로 40 m 떨어진 말뚝까지 이동한다고 해 보겠습니다. 테더 지름은 10 mm, 조류는 1 노트입니다.
| 단계 | 계산 | 결과 |
|---|---|---|
| 1. 필요한 길이 | 수심 12 m + 수평 40 m (합산, 직선보다 보수적) | 최대 약 52 m, 여유를 더해 더 길게 준비 |
| 2. 노출 길이 | 물에 잠긴 테더를 60 m로 가정 | 60 m |
| 3. 단위 길이 항력 | 표의 16.6 kgf를 100 m당 값으로 환산 | 약 0.17 kgf/m |
| 4. 전체 항력 상한 | 0.17 kgf/m × 60 m | 약 10 kgf |
| 5. 비교 | 기체 정격 추력과 같은 단위로 | 추력이 충분히 큰지 판단 |
같은 조건에서 조류가 2 노트로 올라가면 항력 상한은 약 40 kgf까지 늘어납니다. 현장 조류는 시간대와 수심에 따라 달라지므로, 조위표로 흐름이 약한 시간대를 골라 점검 시간을 잡으면 항력도 위험도 함께 줄어듭니다.
현장 조류
수심과 위치에 따라 달라지는 현장 조류
계산표는 조류를 하나의 값으로 두지만, 현장 조류는 깊이와 위치마다 다릅니다. 수면은 빠르고 바닥은 느린 경우가 많고, 안벽 모서리나 교각 뒤에서는 소용돌이가 생깁니다. 같은 안벽이라도 물때에 따라 흐름의 방향이 아예 뒤집히기도 합니다.
- 점검 전에 조위표로 흐름이 약한 시간대를 찾습니다
- 투입 위치에서 수면 유속을 육안이나 부표로 가늠합니다
- 모서리와 돌출부 근처는 와류가 생길 수 있다고 보고 접근 방향을 정합니다
- 기체가 상류 쪽에서 하류로 내려가며 촬영하면 테더가 기체 뒤로 정렬됩니다
가장 간단한 안전장치는 점검하는 동안에도 조류를 계속 확인하는 것입니다. 기체가 점점 힘겹게 움직이거나 화면 속 부유물이 빨라지면 조류가 세졌다는 신호입니다. 그럴 때는 작업을 멈추고 테더를 짧게 거두세요.
길이
테더 길이 = 수심 + 수평 거리 + 여유
| 요소 | 내용 |
|---|---|
| 수심 방향 | 투입 위치에서 목표 수심까지 |
| 수평 방향 | 목표까지의 수평 거리와 이동 반경 |
| 여유 | 윈치에 남길 길이, 걸림 대비, 처짐 |
직선거리는 수심과 수평 거리로 구합니다. 기체가 안벽 하부를 따라 움직인다면 수평 방향은 이동 구간 전체 거리로 잡아야 합니다. 여유율은 사내 기준으로 정하되, 길이를 늘리는 만큼 조류 항력도 커진다는 점을 같이 따져 보세요. TMI-Orion Dynamics S-ROV 사양서에는 구리 테더 300 m와 수동 윈치가 구성으로 적혀 있으니, 정격 수심과 테더 길이를 함께 대조해 보면 됩니다.
중성부력
중성부력 테더는 항력도 줄여 줄까요?
줄여 주지 못합니다. 중성부력 테더는 물속에서 가라앉지도 뜨지도 않는 케이블이라 바닥에 끌리지 않고, 수면으로 떠올라 선박 프로펠러에 걸리는 일도 줄어듭니다. 하지만 부력이 0이어도 조류 항력은 그대로입니다. 중성부력이 해결하는 것은 테더의 자중 문제뿐입니다.
| 테더 상태 | 물속에서의 모습 | 주의할 점 |
|---|---|---|
| 음성 부력 (가라앉음) | 바닥으로 처지고 걸림이 생깁니다 | 암초나 구조물에 감김 |
| 중성 부력 | 기체와 같은 깊이에 머뭅니다 | 조류 항력은 그대로 |
| 양성 부력 (뜸) | 수면 쪽으로 떠오릅니다 | 선박이 다가올 때 걸릴 위험 |
꼬임
꼬임은 쌓이기 전에 푸세요
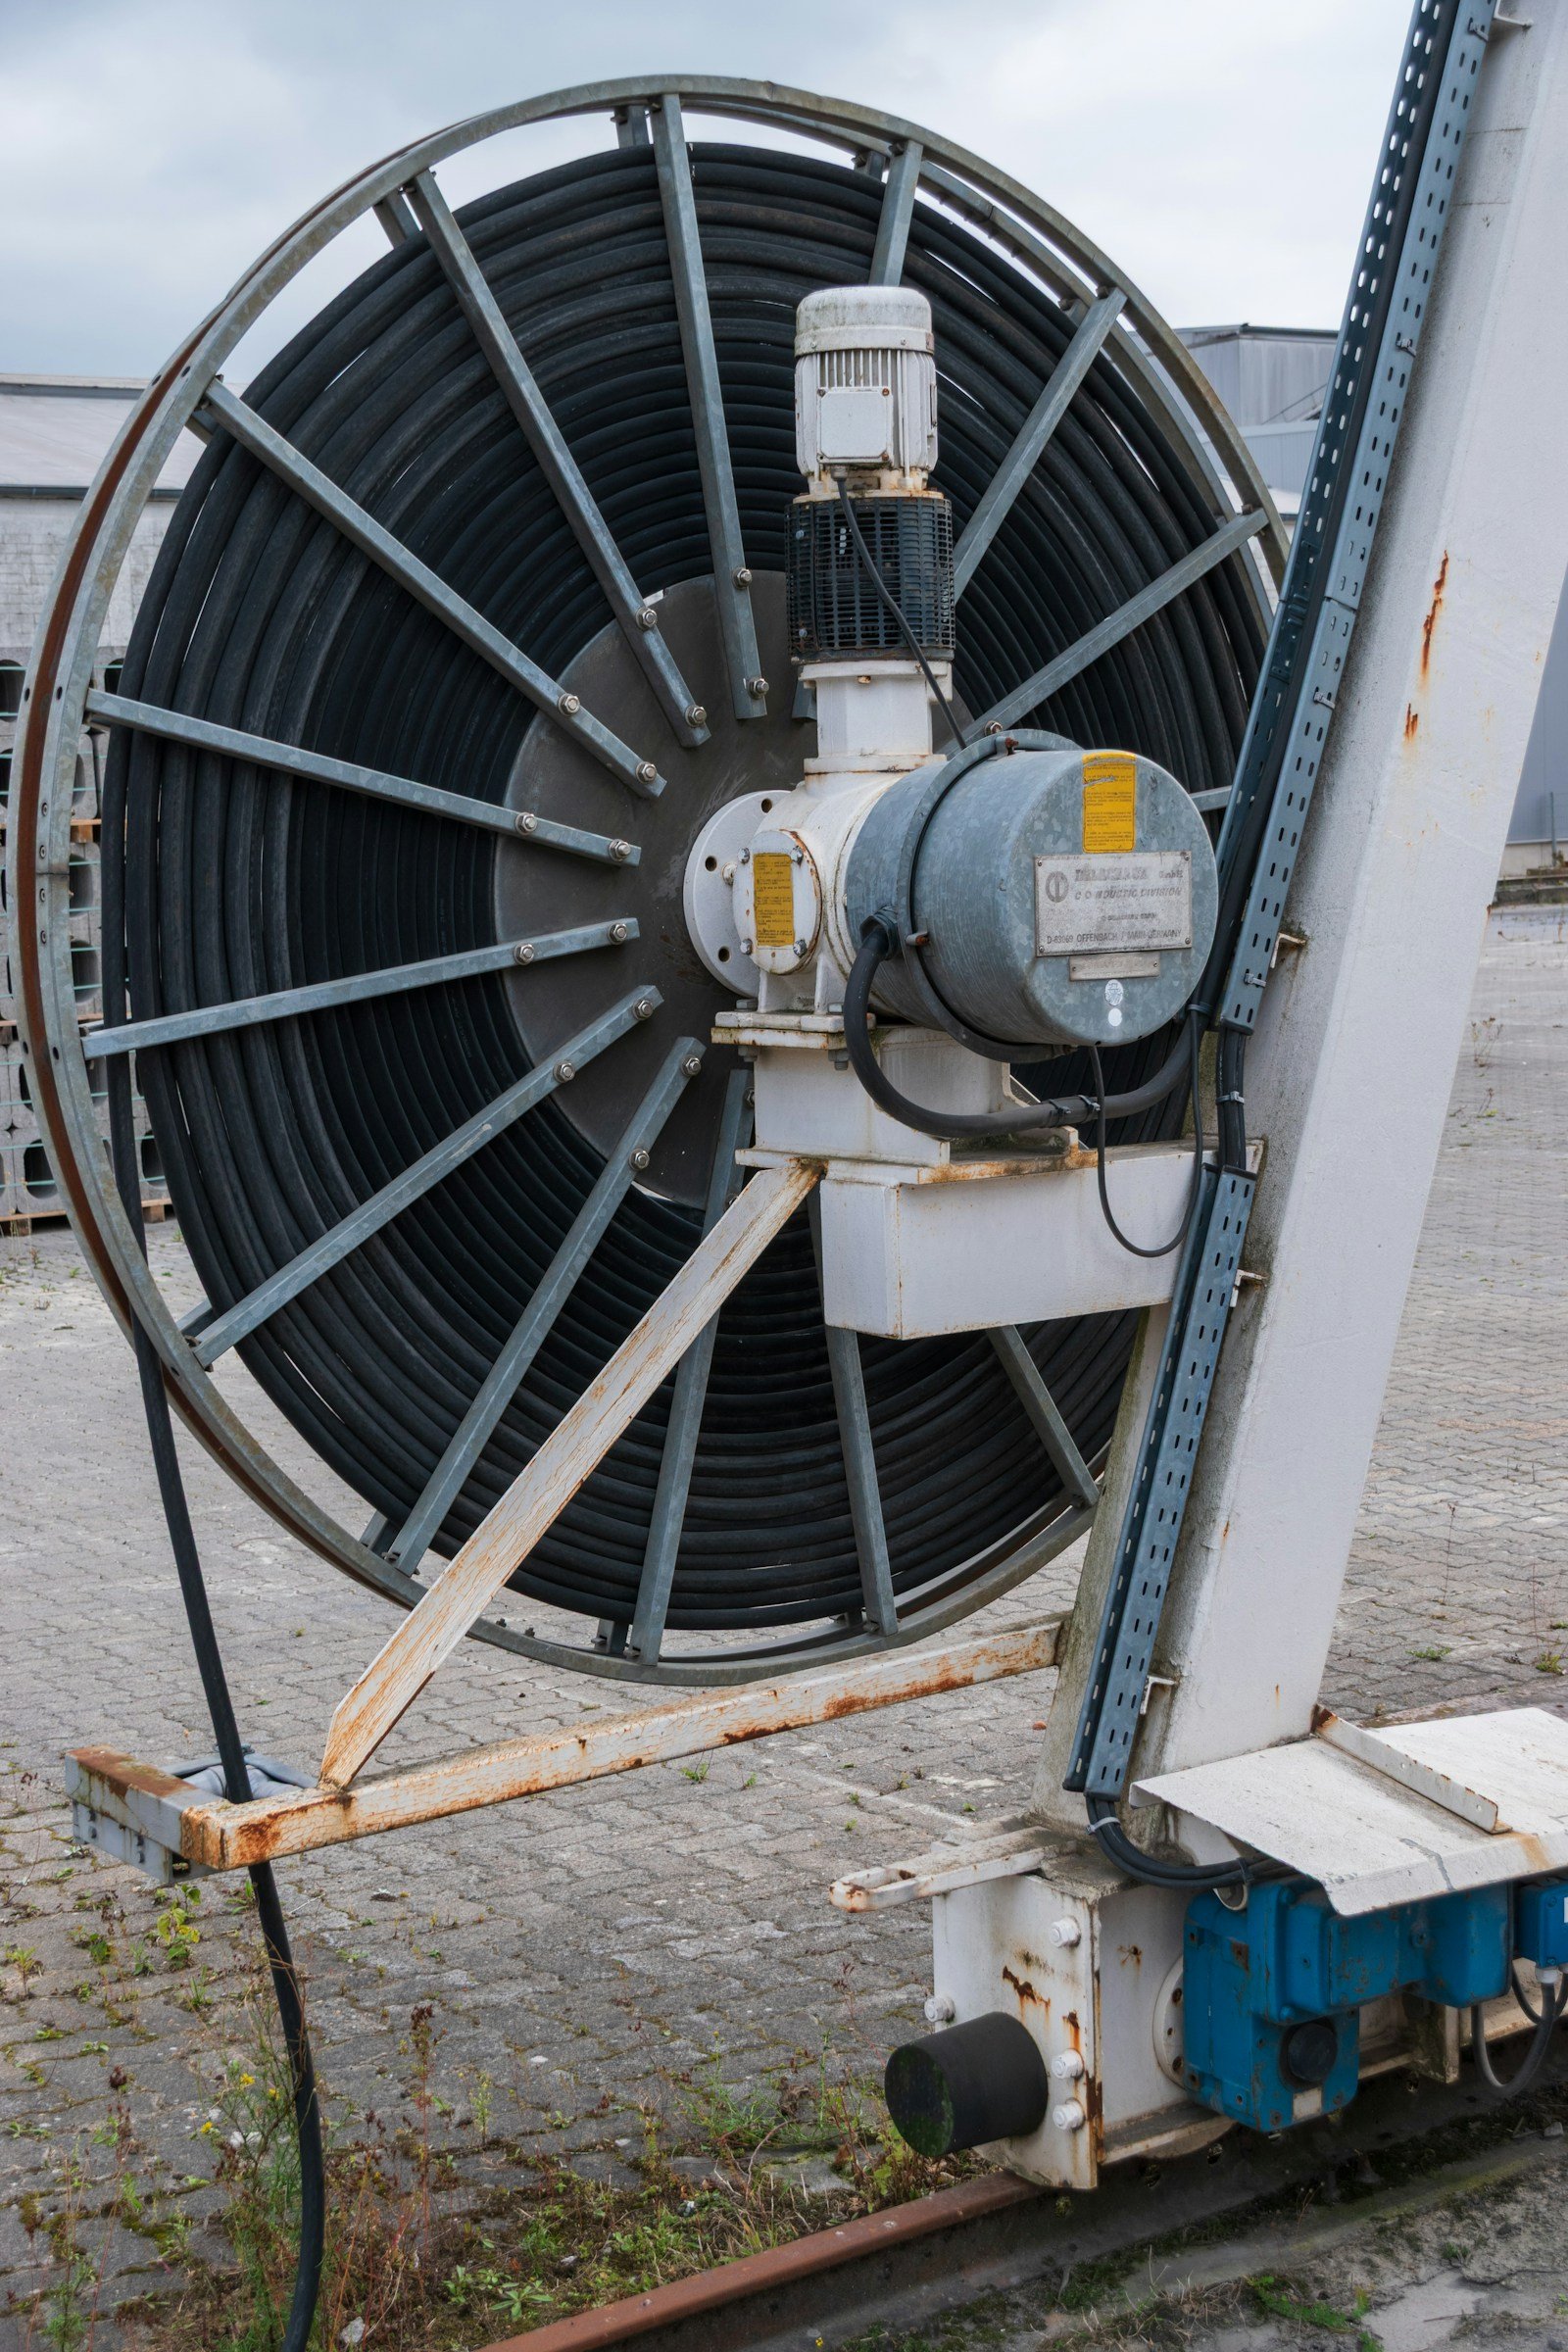
꼬임은 기체가 같은 방향으로 회전한 횟수가 쌓여서 생깁니다. 한 번 꼬이면 케이블 피로와 걸림으로 이어지므로, 윈치로 테더를 풀고 감을 때마다 꼬임 상태를 살펴보세요.
- 투입 전에 테더를 전부 풀어서 꼬임이 없는지 확인합니다
- 기체가 한 방향으로만 계속 회전하지 않게 운용합니다
- 회수할 때는 테더를 지나치게 당기지 않고 감는 속도를 일정하게 합니다
- 꼬임이 보이면 기체를 반대 방향으로 돌려 풉니다
- 윈치에 감을 때 겹치지 않게 정렬합니다
테더를 잡는 사람과 기체 운용자는 계속 교신하며 작업하세요. 테더가 당겨져도 기체 쪽에서는 바로 알아채기 어렵기 때문입니다.
손상
테더가 상하는 자리
테더 손상은 대부분 커넥터 근처, 구부러지는 구간, 모서리에 닿는 구간에서 생깁니다. 안벽 모서리에 마찰이 반복되면 피복이 닳으니, 투입 위치에 완충재를 두고 테더가 모서리를 타지 않는 경로를 잡으세요. 허용 굽힘 반경은 테더 사양서 값을 따릅니다.
점검
운용 전후 점검 항목
- 현장 최대 조류 속도로 계산표의 항력을 구했습니다
- 항력 상한이 기체 추력보다 충분히 작습니다
- 테더의 겉피복 손상, 커넥터 상태를 확인했습니다
- 윈치의 감김 상태와 브레이크를 점검했습니다
- 테더 걸림이 생겼을 때의 회수 절차를 정했습니다
- 사용 후 담수로 헹구고 건조해 보관했습니다
테더와 기체 선택은 「관측급 ROV 고르기, 수심·추력·탑재」에서, 점검 영상 기록은 「항만 안벽 수중 점검, ROV 영상 기록」에서 이어서 다룹니다.
함께 볼 글
자주 묻는 질문
ROV 테더 항력은 어떻게 어림하나요?
단위 길이당 항력 F = ½ρCnd·U²를 구한 뒤 조류에 노출된 길이를 곱하면 됩니다. 진동 없는 케이블이라면 Cn은 약 1.2로 둡니다.
조류가 2배 빨라지면 테더 항력은 얼마나 늘어나나요?
4배로 늘어납니다. 항력이 조류 속도의 제곱에 비례하기 때문입니다.
중성부력 테더라면 조류에서도 안전한가요?
그렇지 않습니다. 중성부력은 테더가 처지거나 가라앉는 것만 막을 뿐, 조류 항력은 그대로 받습니다.
ROV 테더 길이는 수심만큼이면 충분한가요?
부족합니다. 수심 방향 길이에 수평 이동 거리와 여유 길이를 더해 정하세요.
테더가 진동하면 왜 문제가 되나요?
항력 계수가 올라가기 때문입니다. 문헌은 진동 없는 상태의 약 1.2에서 진동할 때 약 3.5까지 올라간다고 봅니다.

ROV 테더 길이와 윈치 구성, (주)테솔 엔지니어와 상의하세요
현장 조류와 점검 범위를 기준으로 테더 길이, 윈치 구성, 기체 추력 여유를 함께 따져 드립니다. 대표번호 031-713-5988
기술 상담 신청참고 자료
- MIT OpenCourseWare 2.154 Maneuvering and Control of Surface and Underwater Vehicles, Lecture 14 (2004)
- IMCA R 004 The safe and efficient operation of remotely operated vehicles (Rev.6, 2024)
- TMI-Orion Dynamics, S-ROV Data Sheet TO/DS/202001.ed7