
6축
MPU-6000 가속도·자이로
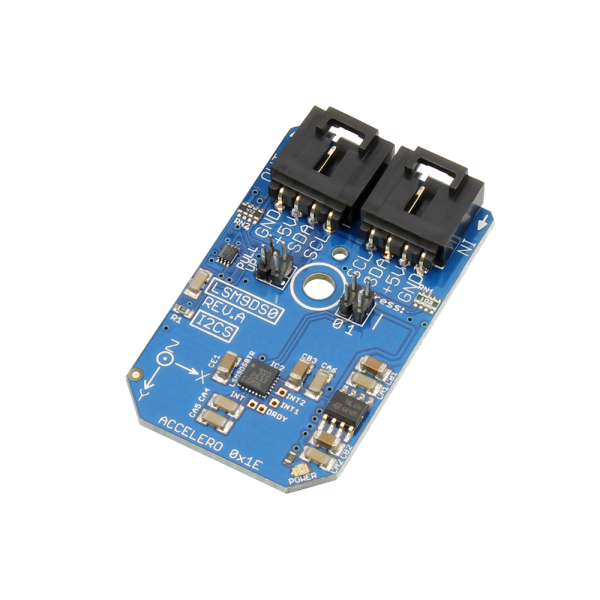
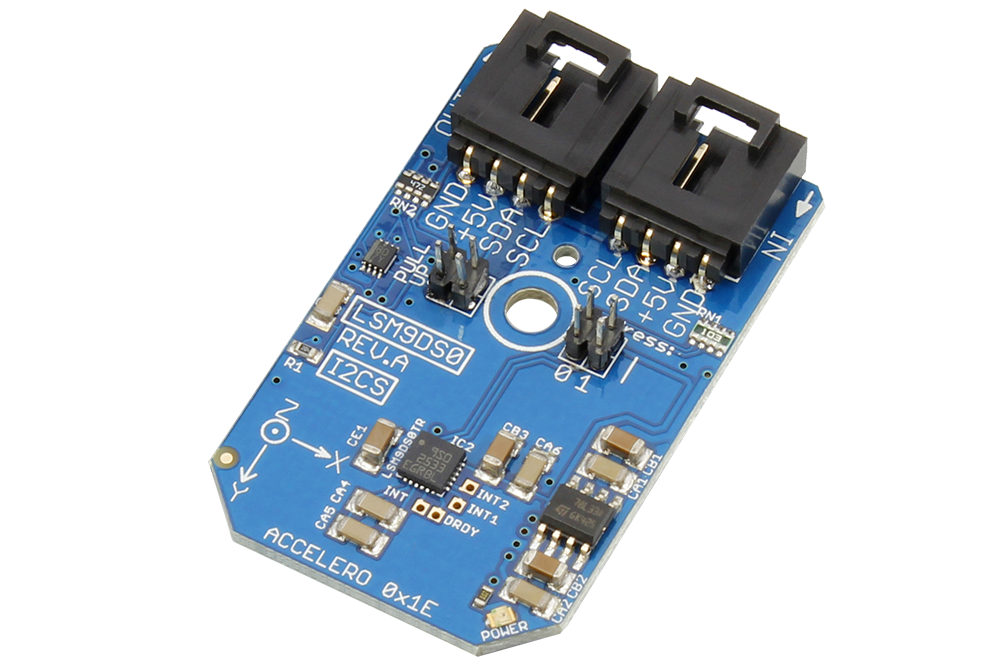
NCD IMU I2C 미니 모듈은 MPU-6000, LSM9DS1, LSM330 칩으로 가속도와 각속도, 자기장을 측정하는 관성 측정 I2C 미니 모듈(IMU 모션 센서) 시리즈입니다. 6축 모델과 자기 센서를 더한 9축 모델을 4핀 커넥터로 연결해 기기의 자세와 방향 변화를 측정합니다.
가속도는 직선 움직임을, 자이로는 회전 속도를 측정하므로 두 값을 함께 읽으면 자세 변화를 파악하기 쉽고, LSM9DS1은 자기장 값까지 읽어 방향 추정을 보완합니다. 이 IMU 시리즈는 (주)테솔이 국내에 공식 공급합니다.
이 제품의 데이터시트, 기계 도면, 연결 도면, 빠른 시작 가이드 등 링크를 모았습니다. 제조사 NCD가 제공하는 자료이며 영문이 많습니다.
| 핵심 특징 | 현장에서 달라지는 점 |
|---|---|
| 6축 측정 (PR7-19) | 가속도와 자이로 데이터를 함께 읽어 기기의 기울기와 회전을 한 모듈로 파악할 수 있습니다. |
| 모션 퓨전 출력 (PR7-19) | 6축 또는 9축 모션 데이터를 회전 행렬로 출력해 호스트의 자세 계산 부담을 줄입니다. |
| 보정 알고리즘 (PR7-19) | 런타임 바이어스와 나침반 교정을 내장 알고리즘으로 처리하여 장시간 사용 시 편차를 완화합니다. |
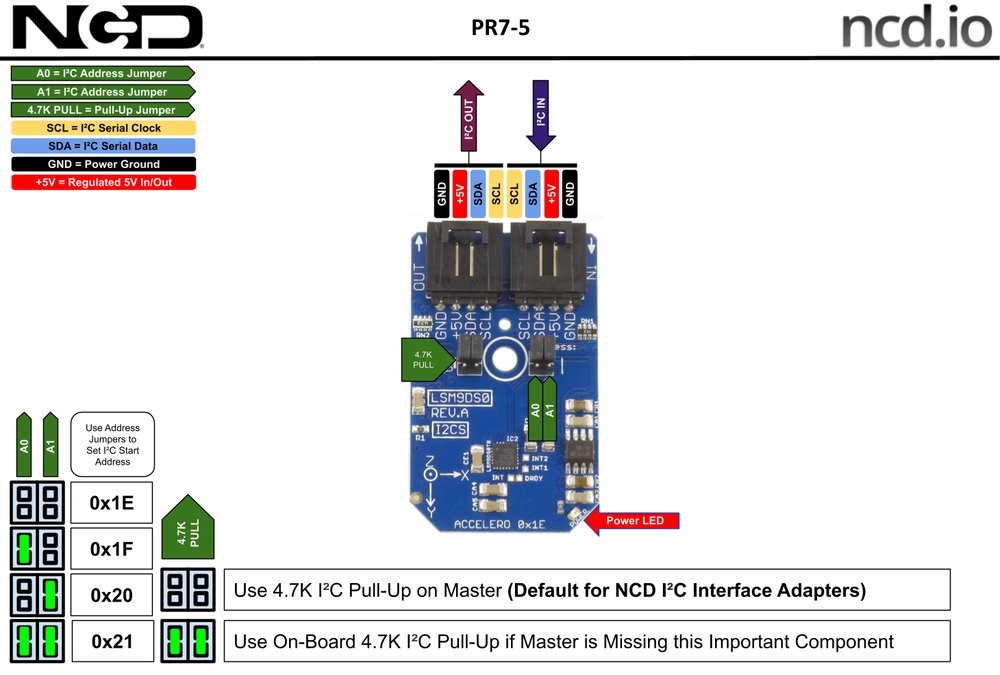
| 자기 센서 3채널 (PR7-5) | LSM9DS1이 자기장을 3채널로 측정해 방향 추정에 지자기 값을 더합니다. |
| 인터럽트·클릭 인식 (PR7-5) | 임계값과 타이밍을 직접 프로그래밍하는 인터럽트와 클릭·더블 클릭 인식 기능을 입력 장치에 활용할 수 있습니다. |
| FIFO·상태 머신 (PR7-17) | LSM330은 FIFO와 온도 센서, 프로그래밍 가능한 상태 머신 2개를 내장하고 가속도계와 자이로를 따로 절전 모드로 둡니다. |
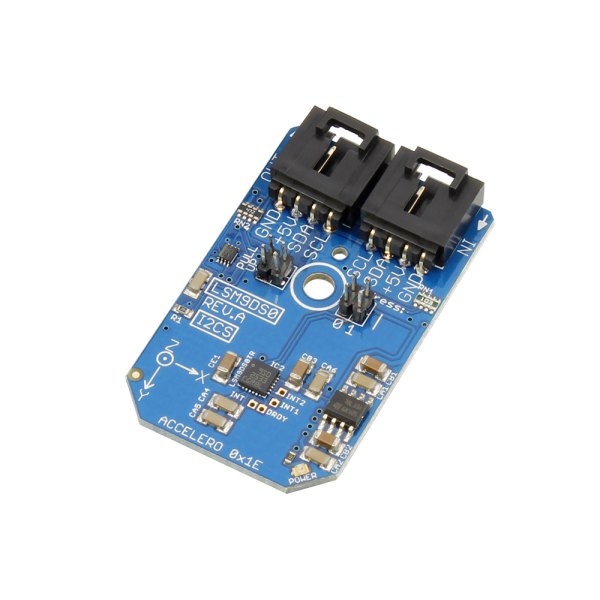
방향 정보에 자기장이 필요하지 않다면 6축 모델로 충분하고, 지도 방향 정렬처럼 절대 방위가 필요하면 자기 센서를 더한 PR7-5를 선택하세요. PR7-19는 MPU-6050과 호환되는 모듈이므로 기존 MPU-6050 예제 코드를 바로 재사용할 수 있습니다.
가속도만으로는 회전을, 자이로만으로는 기울기의 장기 변화를 안정적으로 잡기 어렵습니다. 두 값을 합치거나 자기 센서를 더해 보정하는 구성이 자세 추정의 기본이며, 내장 퓨전 출력이 있는 PR7-19는 계산을 칩에 맡깁니다.
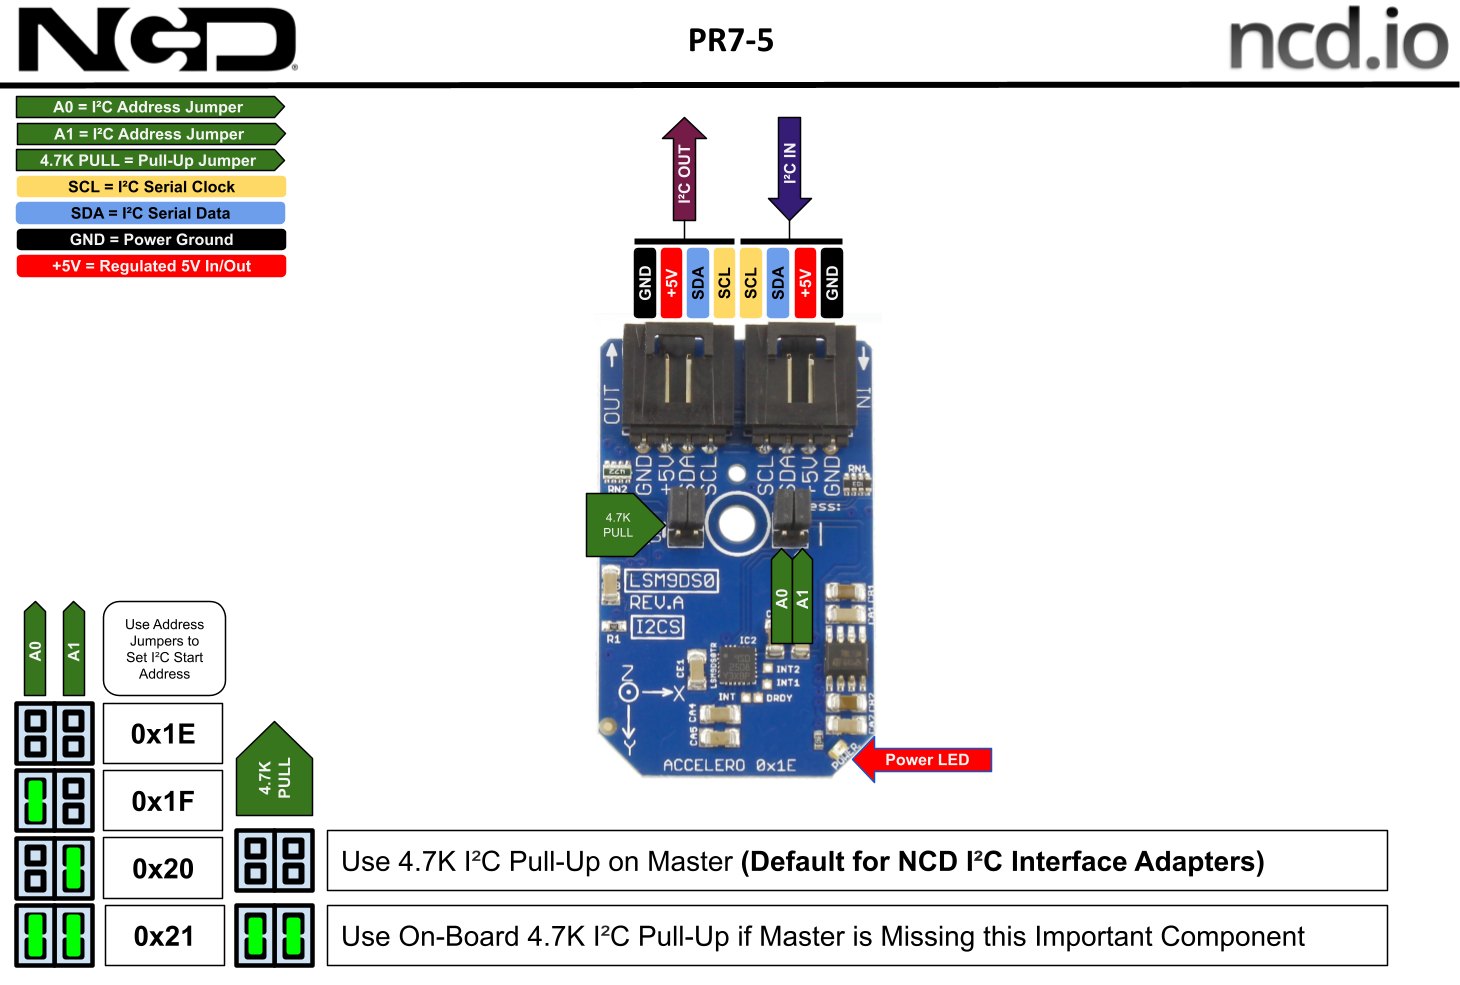
PR7-19는 I2C 시작 주소가 0x68이고, PR7-5와 PR7-17은 0x1E와 0x6A 두 개를 사용합니다. 서로 다른 모델은 주소 영역이 달라 한 버스에 함께 연결할 수 있지만, 같은 모델 두 개는 주소가 겹칩니다. MPU-6000은 센서와 인터럽트 레지스터를 읽는 20 MHz SPI 인터페이스도 지원합니다.
| 항목 | PR7-19 | PR7-5 | PR7-17 |
|---|---|---|---|
| 칩 | MPU-6000 (MPU-6050 호환) | LSM9DS1 | LSM330 |
| 구성 | 3축 자이로 + 3축 가속도 | 가속도 + 자이로 + 자기 (각 3채널) | 3D 가속도 + 3D 자이로 |
| 자이로·각속도 범위 | ±250/±500/±1000/±2000°/sec | ±245/±500/±2000 dps | ±250/±500/±2000°/sec |
| 가속도 범위 | 3축 가속도 내장 | ±2/±4/±6/±8/±16g | ±2/±4/±6/±8/±16g |
| 자기장 범위 | 해당 없음 | ±2/±4/±8/±12 gauss | 해당 없음 |
| I2C 시작 주소 | 0x68 | 0x1E · 0x6A | 0x1E · 0x6A |
| 내장 기능 | 모션 퓨전 회전 행렬 출력 · 런타임 바이어스·나침반 교정 · 20 MHz SPI | 프로그래머블 인터럽트 · 자체 시험 · 클릭/더블 클릭 인식 | FIFO · 온도 센서 · 프로그래밍 가능 상태 머신 2개 · 절전 모드 |
| 항목 | 사양 |
|---|---|
| 센서 구성 | 관성 측정 (IMU) I2C 미니 모듈 |
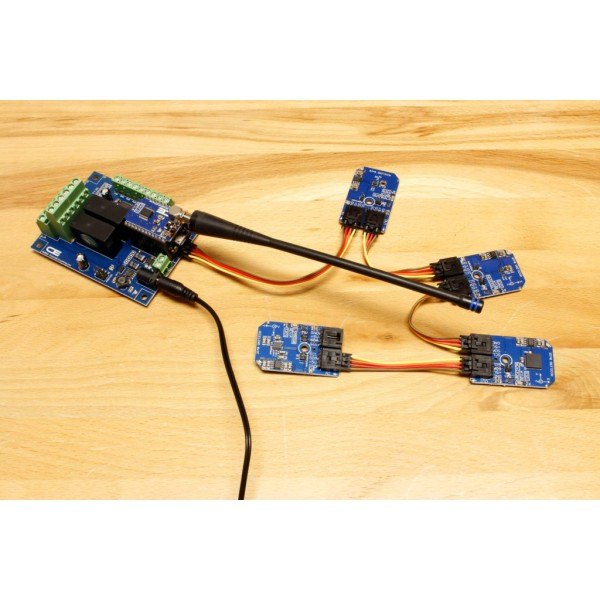
| 전원 · 연결 | 5 VDC · 4핀 I2C 미니 모듈 커넥터 |
| 구성품 | I2C 미니 모듈 · 76 mm I2C 케이블 |
| 호환 호스트 (NCD 쉴드·어댑터) | Arduino Micro · Nano · Uno · Due, Banana Pi, BeagleBone, Bluz, C.H.I.P., NodeMCU ESP8266, Adafruit Huzzah ESP8266, Particle Photon · Electron, Onion Omega, PyCom WiPy · WiPy2 · LoPy, Raspberry Pi · Pi 2/3 · Pi Zero, USB-I2C 변환기, BridgeX5 |
| 품번 | PR7-19 · PR7-5 · PR7-17 |
| 이럴 때 | 권장 모델 | 선택 이유 |
|---|---|---|
| 6축 측정과 모션 퓨전 출력이 필요할 때 | PR7-19 (MPU-6000) | 회전 행렬 출력과 보정 알고리즘을 내장했습니다. |
| 자기 센서 3채널이 추가로 필요할 때 | PR7-5 (LSM9DS1) | 가속도·자이로·자기를 각 3채널로 측정합니다. |
| FIFO와 온도 센서, 절전 모드가 필요할 때 | PR7-17 (LSM330) | 상태 머신 2개와 센서별 절전 모드를 갖췄습니다. |
이 제품과 함께 쓰는 NCD 장치와 참고 사이트로 연결되는 링크입니다. NCD 스토어와 외부 사이트는 영문입니다.
PR7-19, PR7-5, PR7-17 중 자기 센서가 들어 있는 모델은 어느 것입니까?
PR7-5의 LSM9DS1입니다. 가속도, 자이로, 자기 센서가 각각 3채널로 구성됩니다.
PR7-19는 MPU-6050과 호환됩니까?
네, PR7-19는 MPU-6050과 호환됩니다. 기존 MPU-6050용 코드를 시작 주소 0x68 기준으로 재사용할 수 있습니다.
IMU 모듈은 어떤 모델을 골라야 합니까?
측정 기능으로 고릅니다. 6축이면 PR7-19, 자기 센서가 필요하면 PR7-5, FIFO와 절전 모드가 필요하면 PR7-17입니다.
IMU 모듈을 쓰려면 호스트 보드에 어떤 쉴드가 필요합니까?
연결할 보드에 맞는 NCD I2C 쉴드를 사용합니다. Arduino, Raspberry Pi, ESP8266 등에 대응하는 쉴드가 있습니다.
IMU 모듈의 전원과 시작 주소는 어떻게 됩니까?
5 VDC로 동작하며 I2C 버스 커넥터에서 전원을 받습니다. 시작 주소는 PR7-19가 0x68, PR7-5와 PR7-17이 0x1E와 0x6A입니다.
등록된 자료가 없습니다.
등록된 내용이 없습니다.
NCD Enterprise IIoT Gateway는 Wi-Fi AP로 192.168.0.1에 처음 접속하고, 주소 뒤 :1880으로 Node-RED를 엽니다. 센서 설정 모드 진입과 Wireless Device 노드…
2026-10-26
NCD 전류 모니터링 센서로 모터와 펌프의 과부하를 실시간 감지하고 에너지 소비를 최적화하며 예측 유지보수를 구현하는 방법을 안내합니다.
2023-04-30
NCD 예측 유지보수 센서 V3, 기울기 센서, AC 전류 모니터 센서로 컨베이어 진동, 기계 기울기, 모터·펌프 전기적 동작과 사이클 수를 감시하는 방법을 사양과 함께 정리했습니다.
2023-03-31
서버실 권장 온도는 20°C~21.66°C, 상대 습도는 40-60%입니다. DigiMesh 기반 NCD 무선 온습도 센서와 모뎀·게이트웨이 수신기 선택을 정리했습니다.
2021-12-29
자산 활용률 계산을 자동화하는 NCD IoT 기기 가동 시간 모니터링 무선 센서의 데이터 수집·전송·분석 단계와 Mesh 통신, 배터리 구동, Node-RED 통합을 소개합니다.
2024-10-01
NCD IoT 게이트웨이와 IoT 모뎀의 정의와 차이, 펌웨어 업데이트 필요 여부, Node-Red로 모뎀을 게이트웨이처럼 쓰는 방법과 NCD 모뎀 제품군을 안내합니다.
2024-02-26


